1 / 3
Захоплення картону роботом DOBOT CR20A з вакуумним захватом


Ціна обладнання:
DOF
6
Макс. радіус дії
1 700
mm
Максимальне корисне навантаження
20
kg
Ефективне маніпулювання картоном за допомогою колаборативного робота DOBOT CR20A
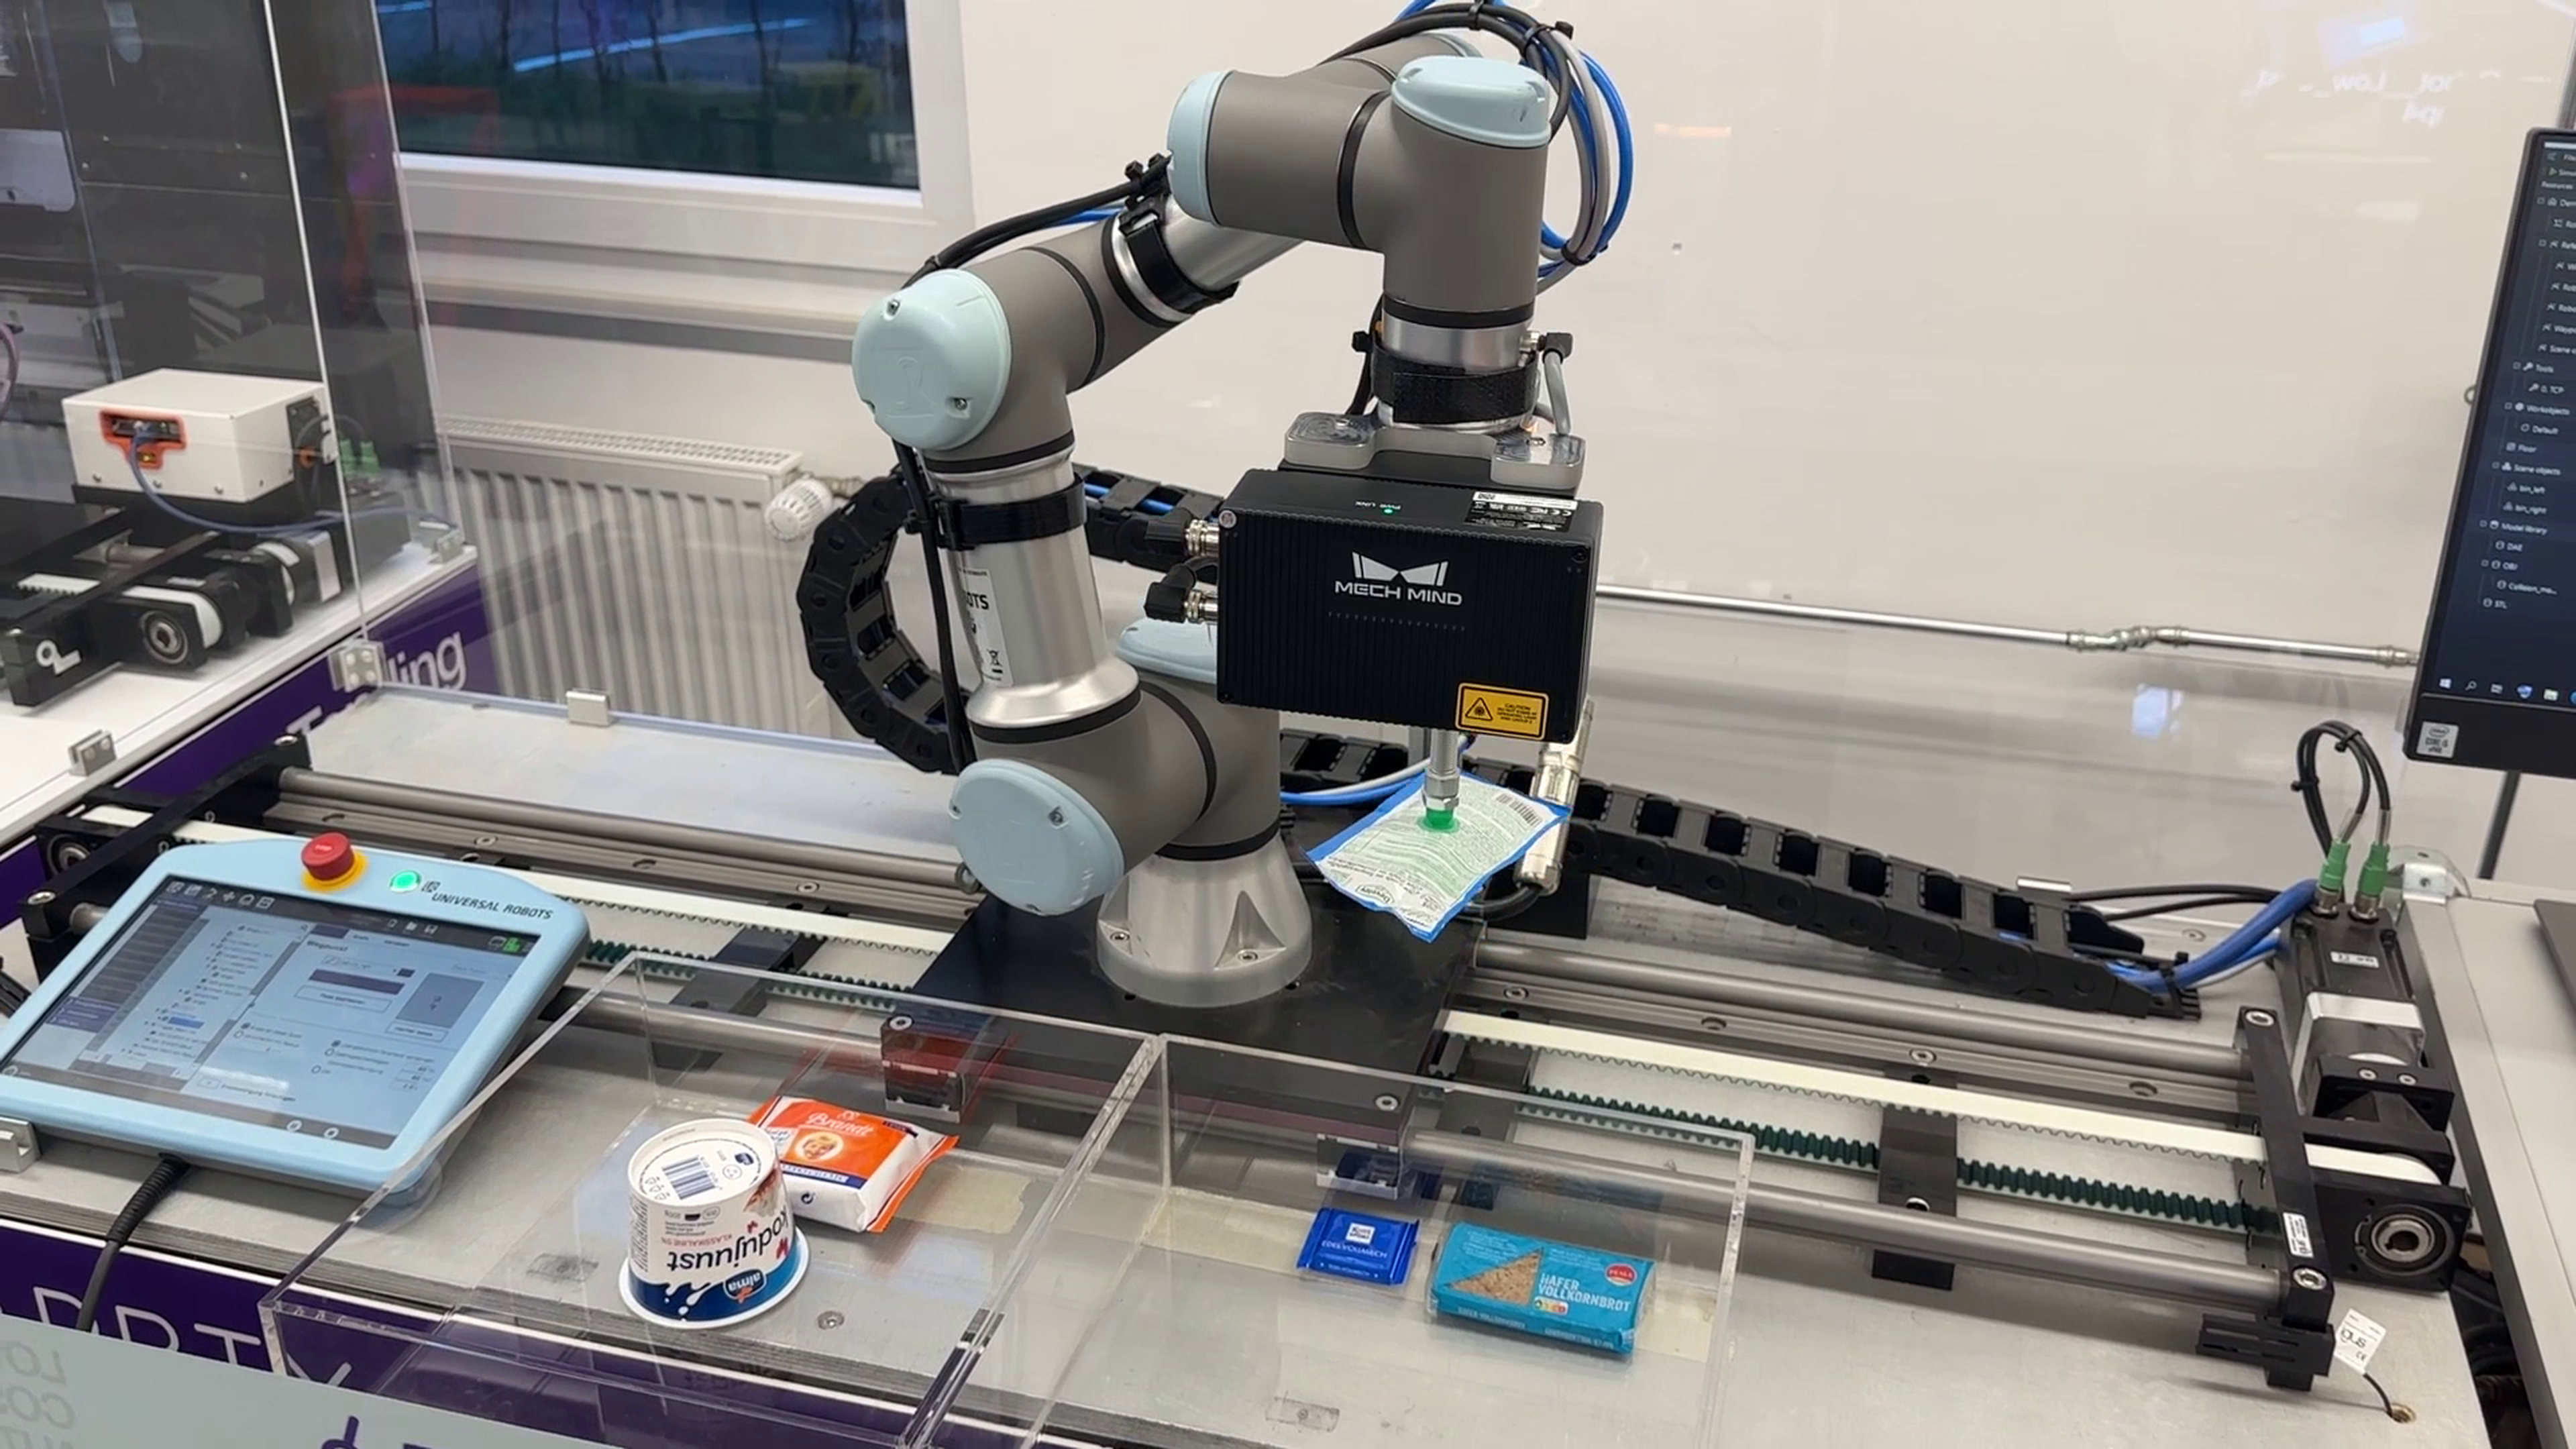
Колаборативний робот DOBOT CR20A автоматизує завдання з маніпулювання картоном і є надійним рішенням для пакування та логістичних операцій. Оснащений вакуумним захватом, він має корисне навантаження 20 кг і радіус дії 1 700 мм, тож ефективно захоплює та переміщує великі або важкі картонні листи й коробки. Двоканальна конструкція кінцевого ефектора забезпечує стабільне й надійне захоплення, а клас захисту IP54 та вдосконалене керування рухом гарантують безпечну й точну роботу у вимогливих умовах. Зменшуючи ручну працю та підвищуючи продуктивність, це рішення покращує ефективність і спрощує процеси переміщення матеріалів.
Що це за застосування?
CR20A автоматизує маніпулювання картоном і коробками, оптимізуючи завдання в галузях, де потрібні ефективне транспортування матеріалів, пакування та логістика.
Які переваги цього рішення?
Високе корисне навантаження: надійно працює з картонними листами та коробками вагою до 20 кг.
Вища ефективність: прискорює операції та зменшує ручну працю.
Надійне захоплення: вакуумні інструменти забезпечують стабільне маніпулювання навіть для великих предметів.
Які переваги робота?
DOBOT CR20A добре працює у вимогливих умовах переміщення матеріалів:
Великий радіус дії: 1 700 мм забезпечує широке покриття робочої зони.
Надійна конструкція: захист IP54 забезпечує стабільну роботу в умовах високого темпу.
Гнучка інтеграція: двоканальні кінцеві ефектори підходять для різних завдань.
Оптимізація переміщення матеріалів за допомогою автоматизації DOBOT CR20A
Колаборативний робот DOBOT CR20A є потужним рішенням для автоматизації завдань із маніпулювання картоном. Завдяки високому корисному навантаженню, точному керуванню та надійному захопленню він підвищує ефективність і зменшує ручне навантаження, що робить його ідеальним для пакування та логістики.
2 Components