 1 / 3
Автоматизоване маніпулювання деталями з порталом igus


Ціна обладнання:
DOF
3
Максимальне корисне навантаження
5
kg
Максимальна швидкість
0.5
m/s
Ефективні рішення pick-and-place для монтажу пластикових кришок
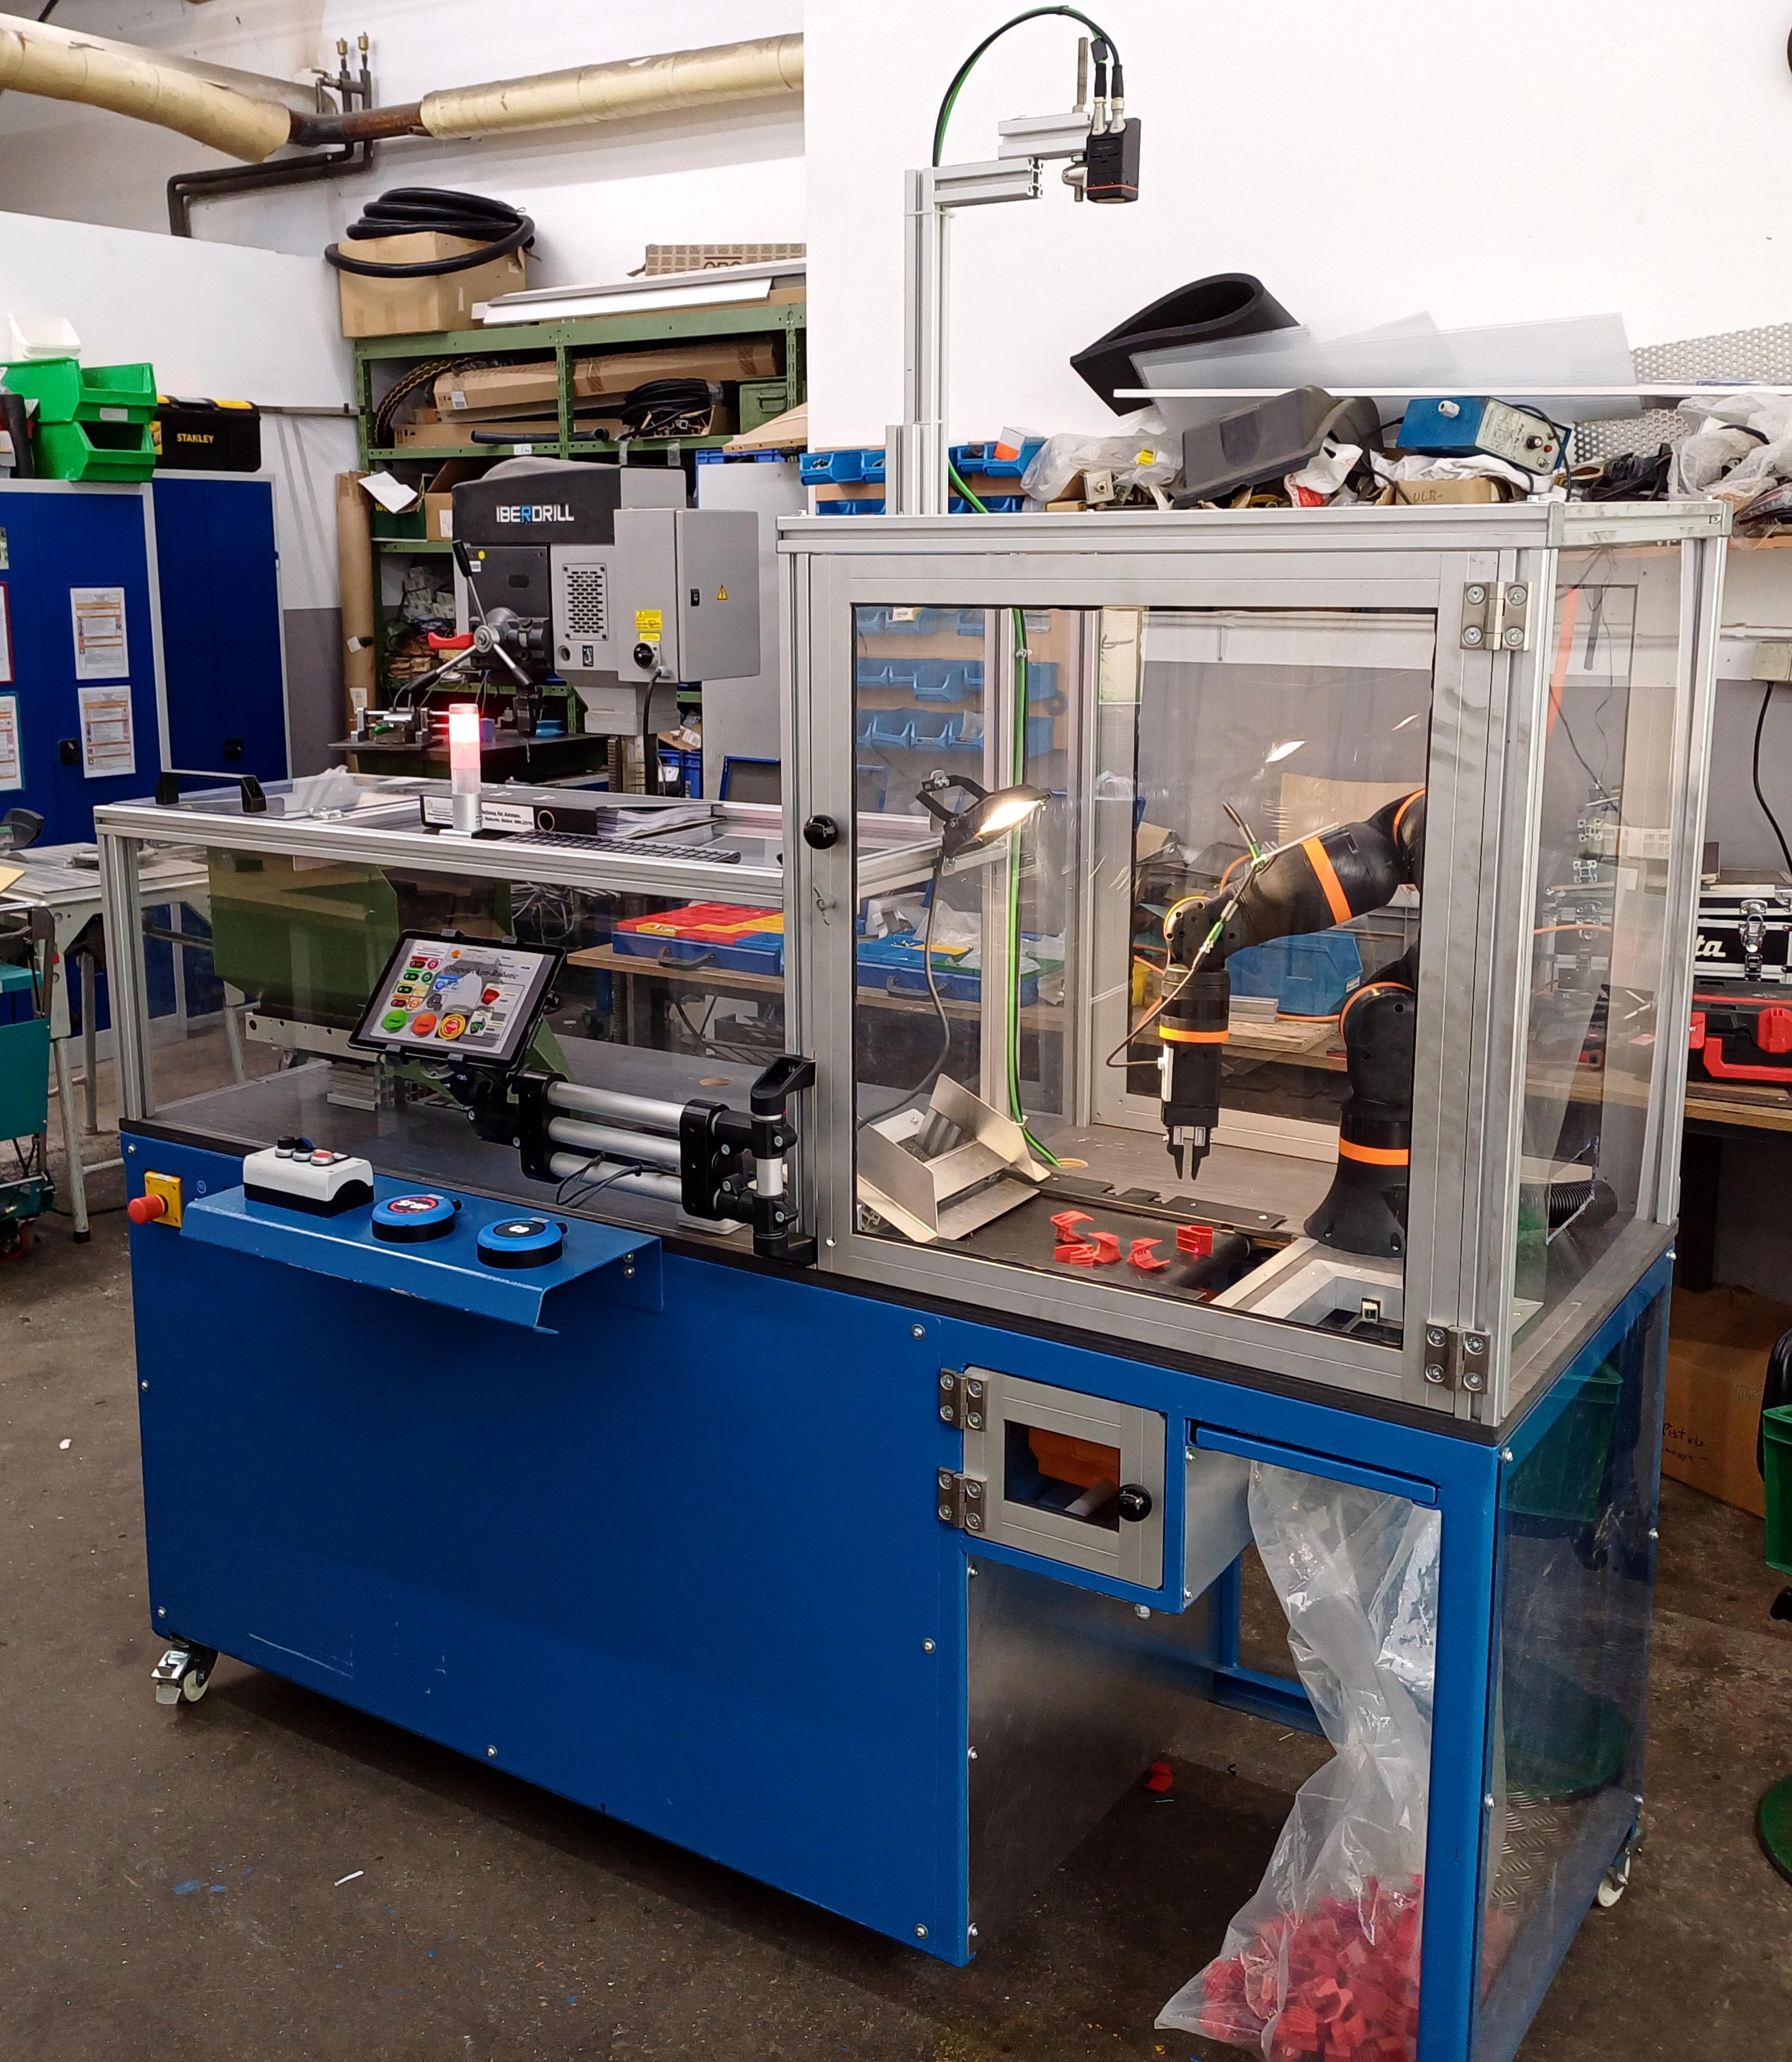
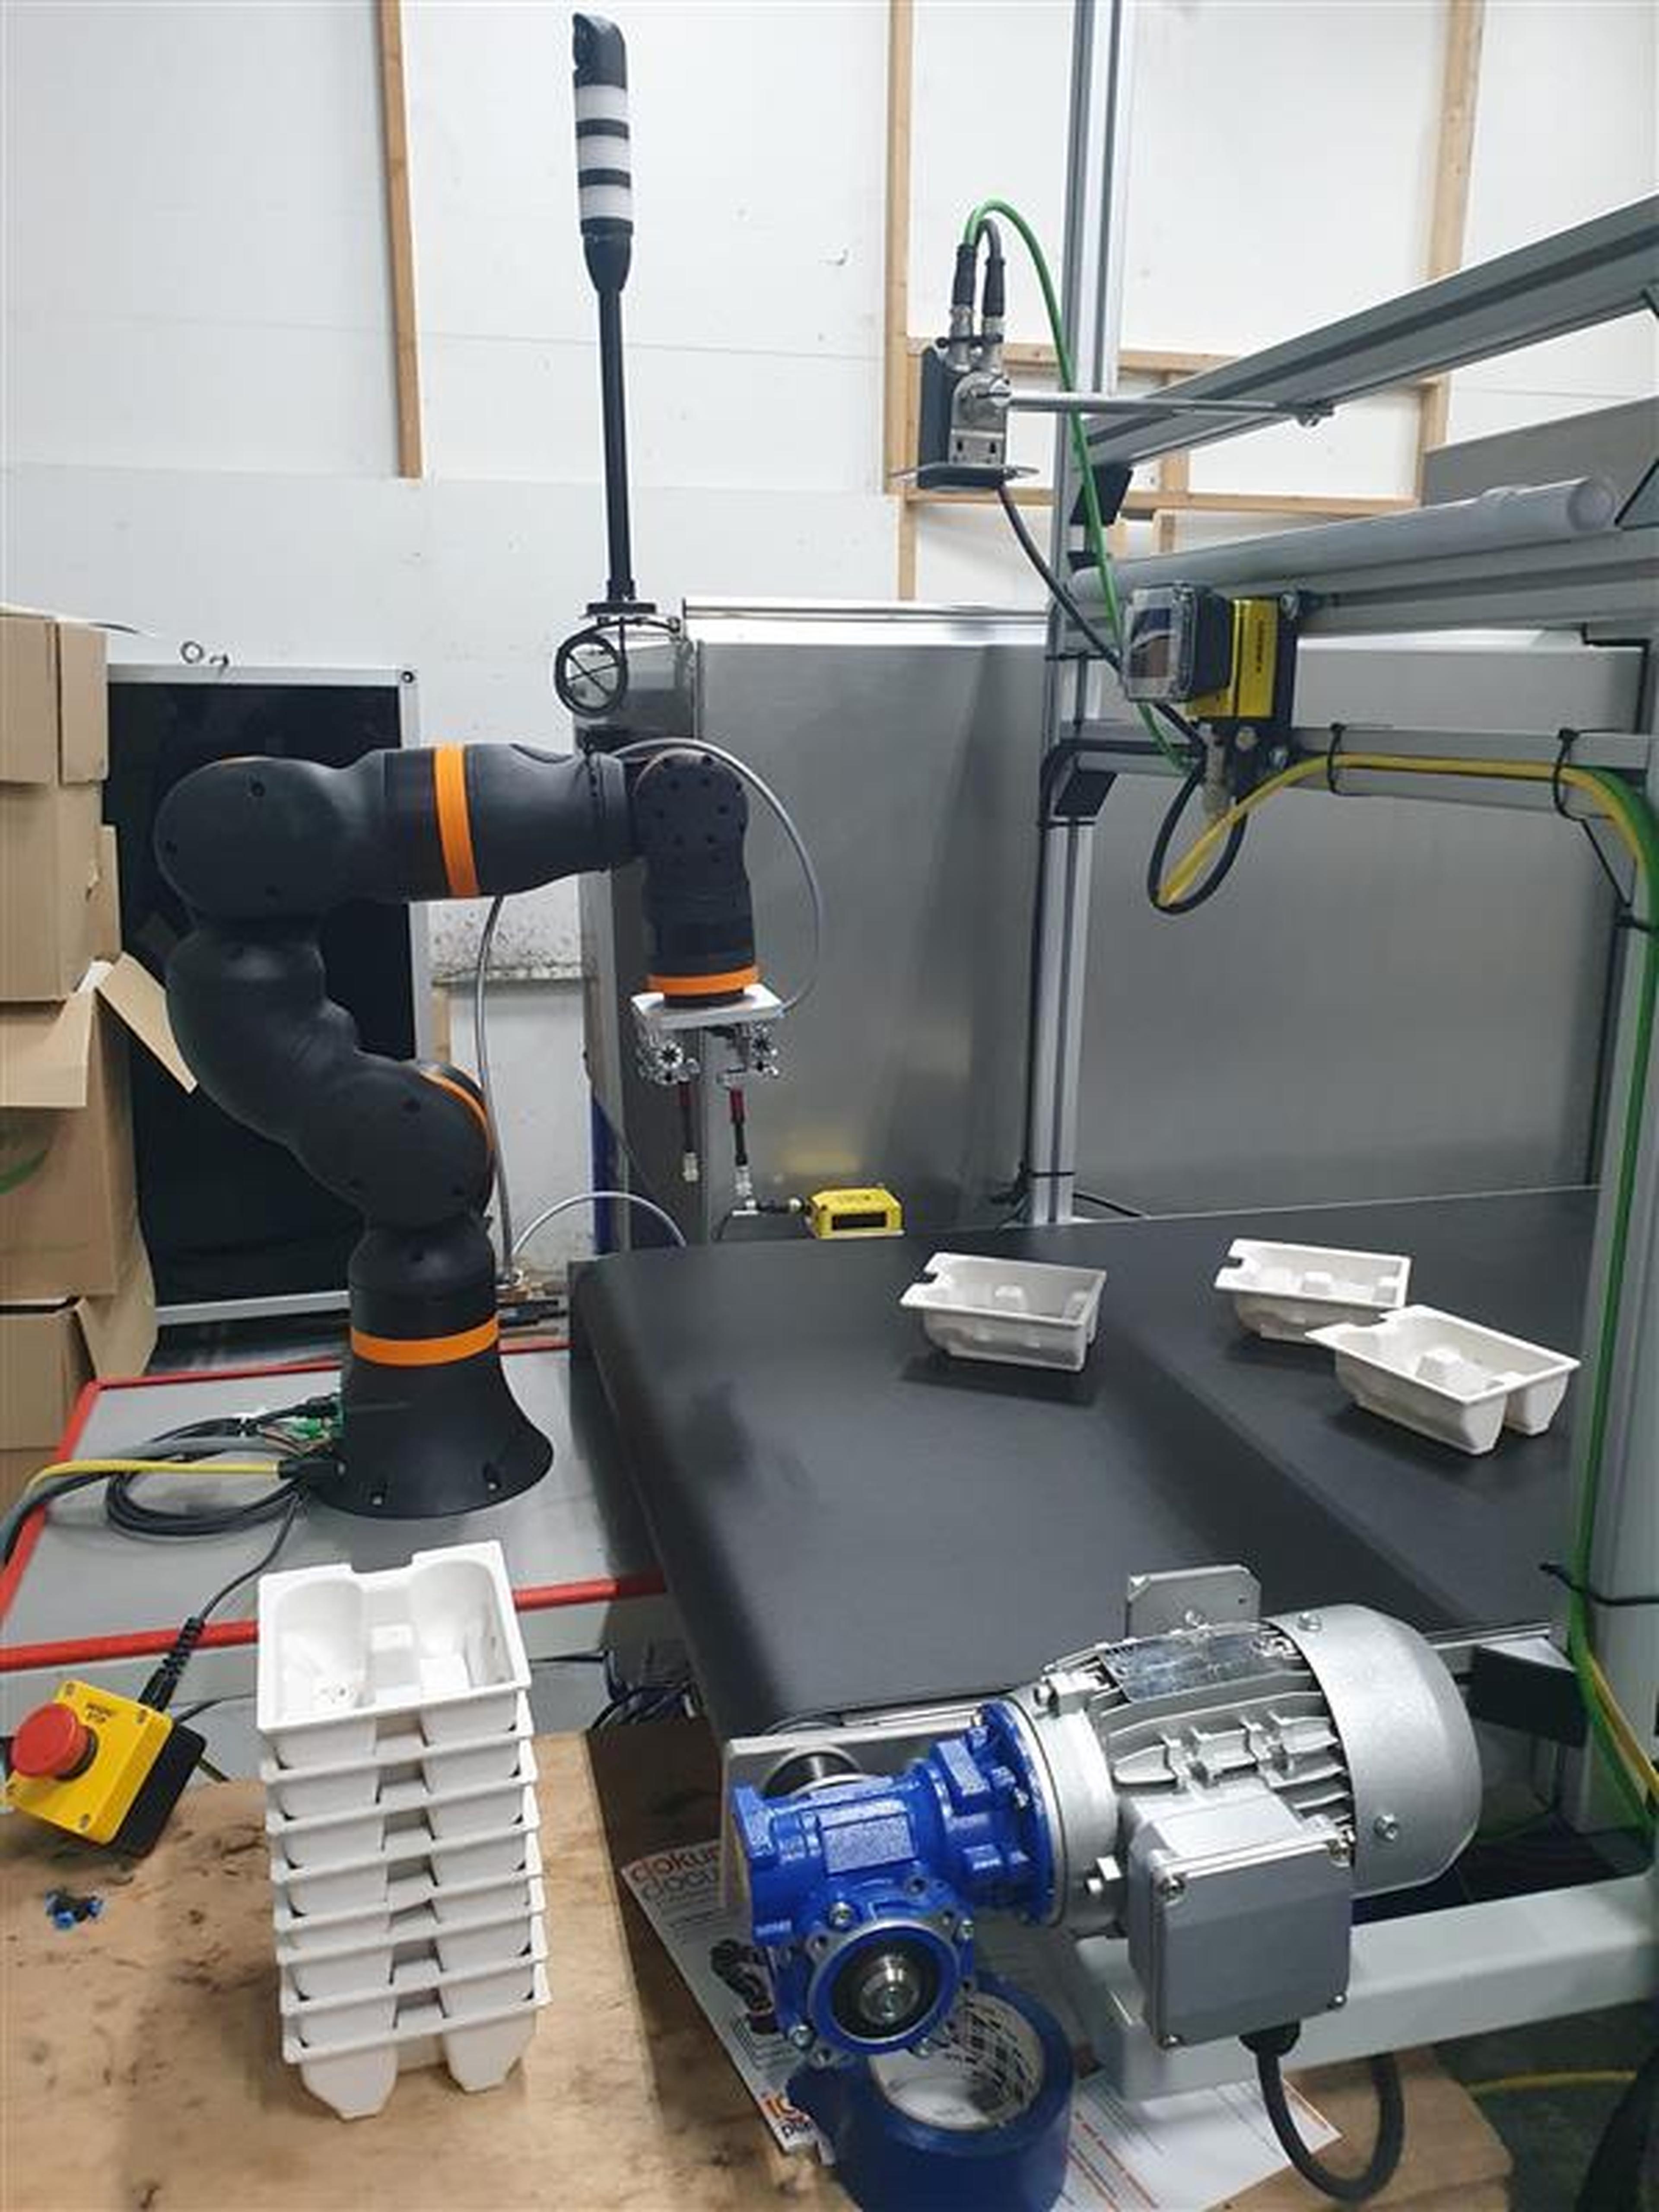
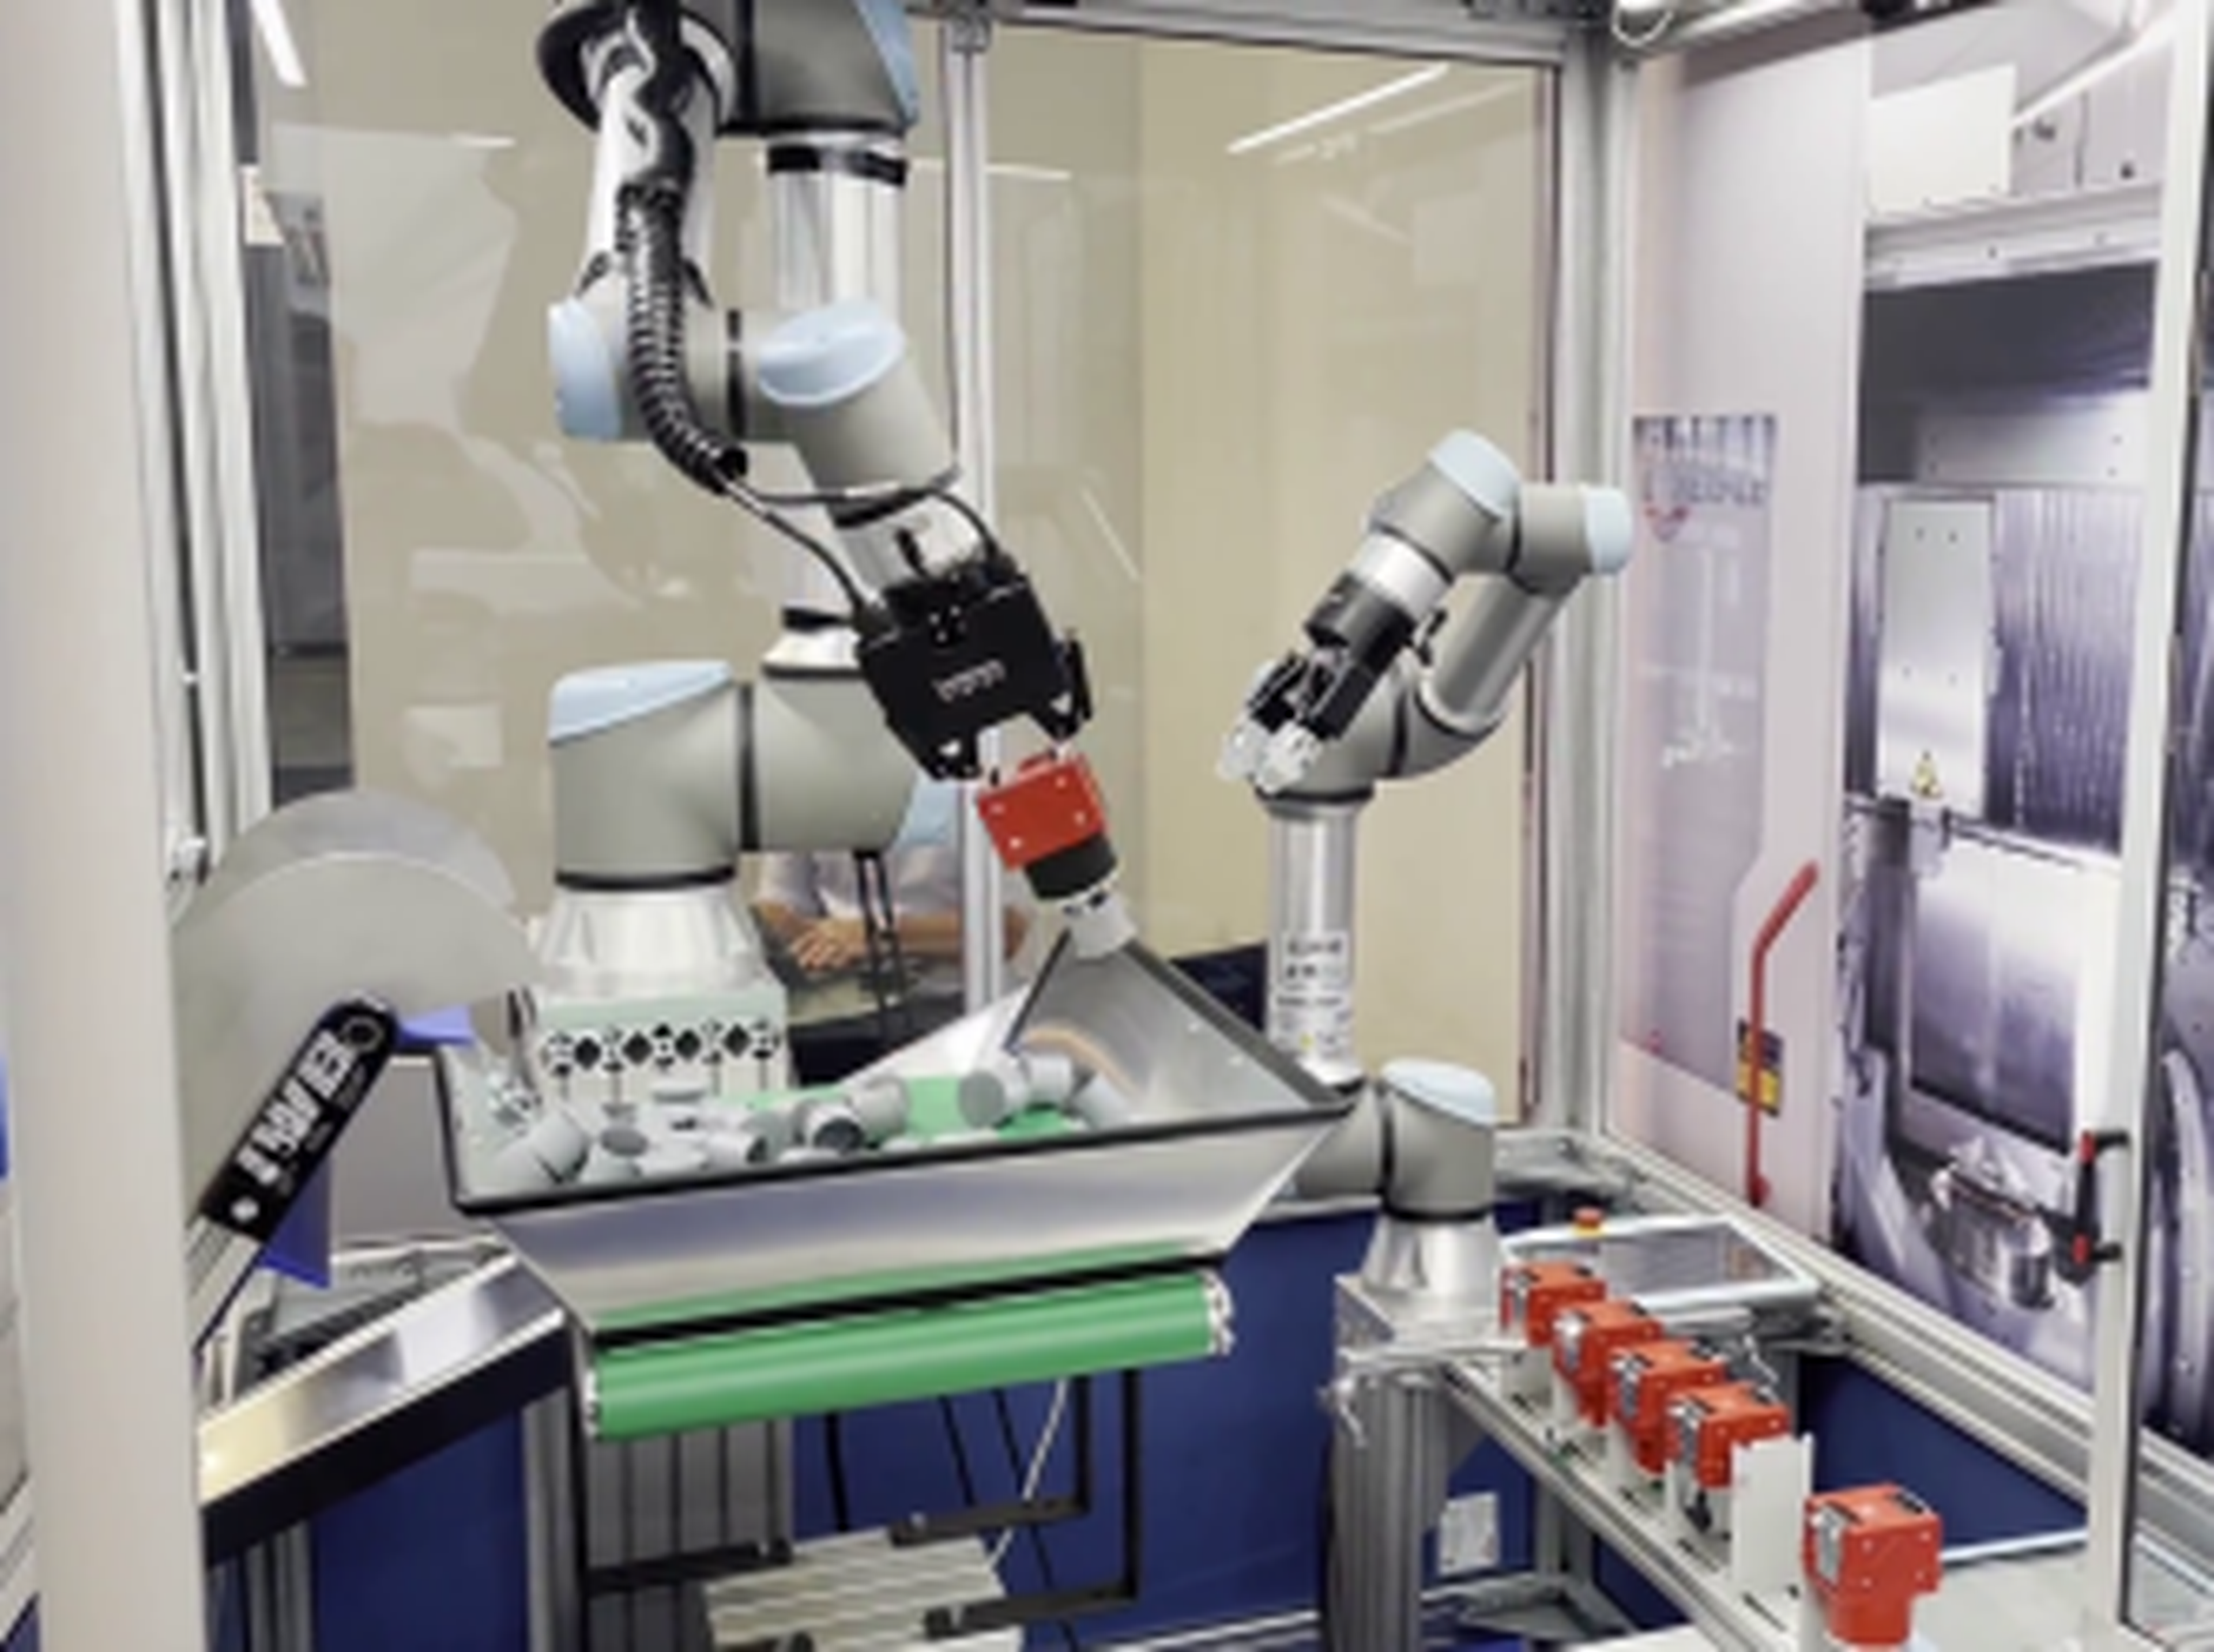
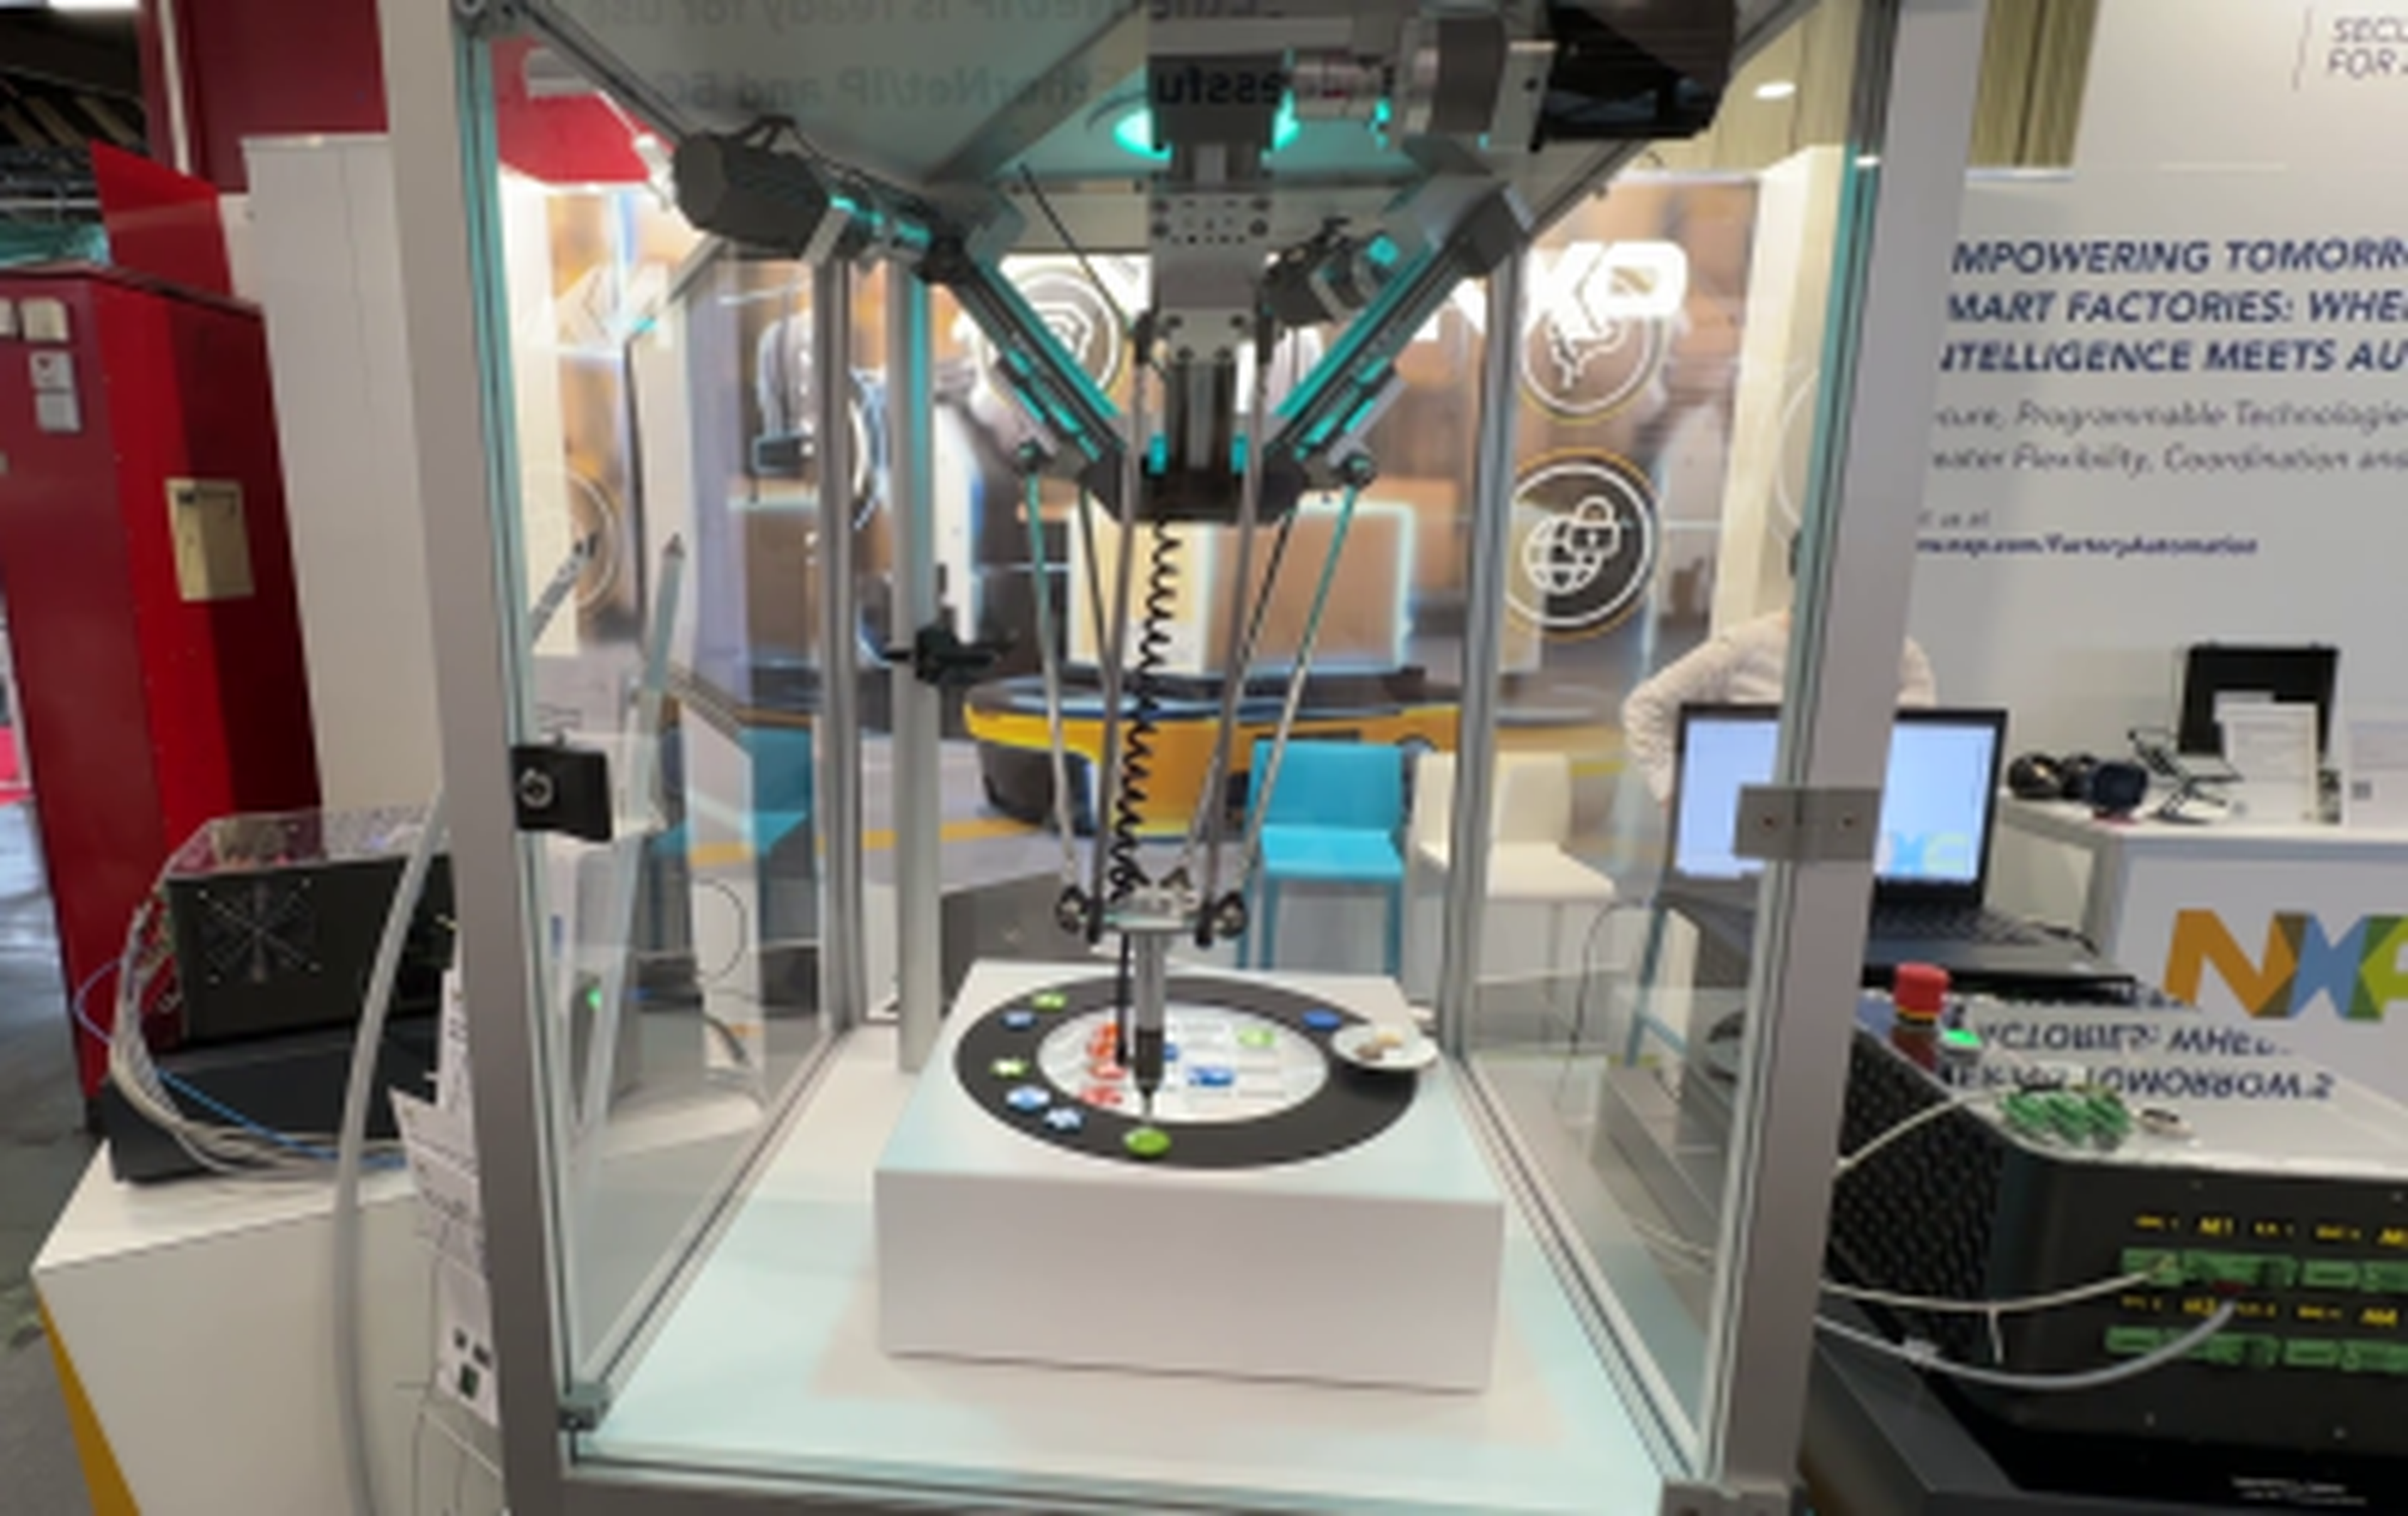
Застосування pick-and-place є невіддільною частиною сучасної автоматизації: вони дають змогу точно маніпулювати легкими компонентами, як-от пластикові кришки, та монтувати їх. Нещодавнє клієнтське випробування оцінило продуктивність роботизованої системи pick-and-place, оснащеної спеціальним захватом для кришок. Система продемонструвала швидке маніпулювання, надійне складання та безпроблемну інтеграцію у виробничі лінії, підтвердивши свою здатність підвищувати ефективність і знижувати кількість помилок в автоматизованих робочих процесах.
Що це за застосування?
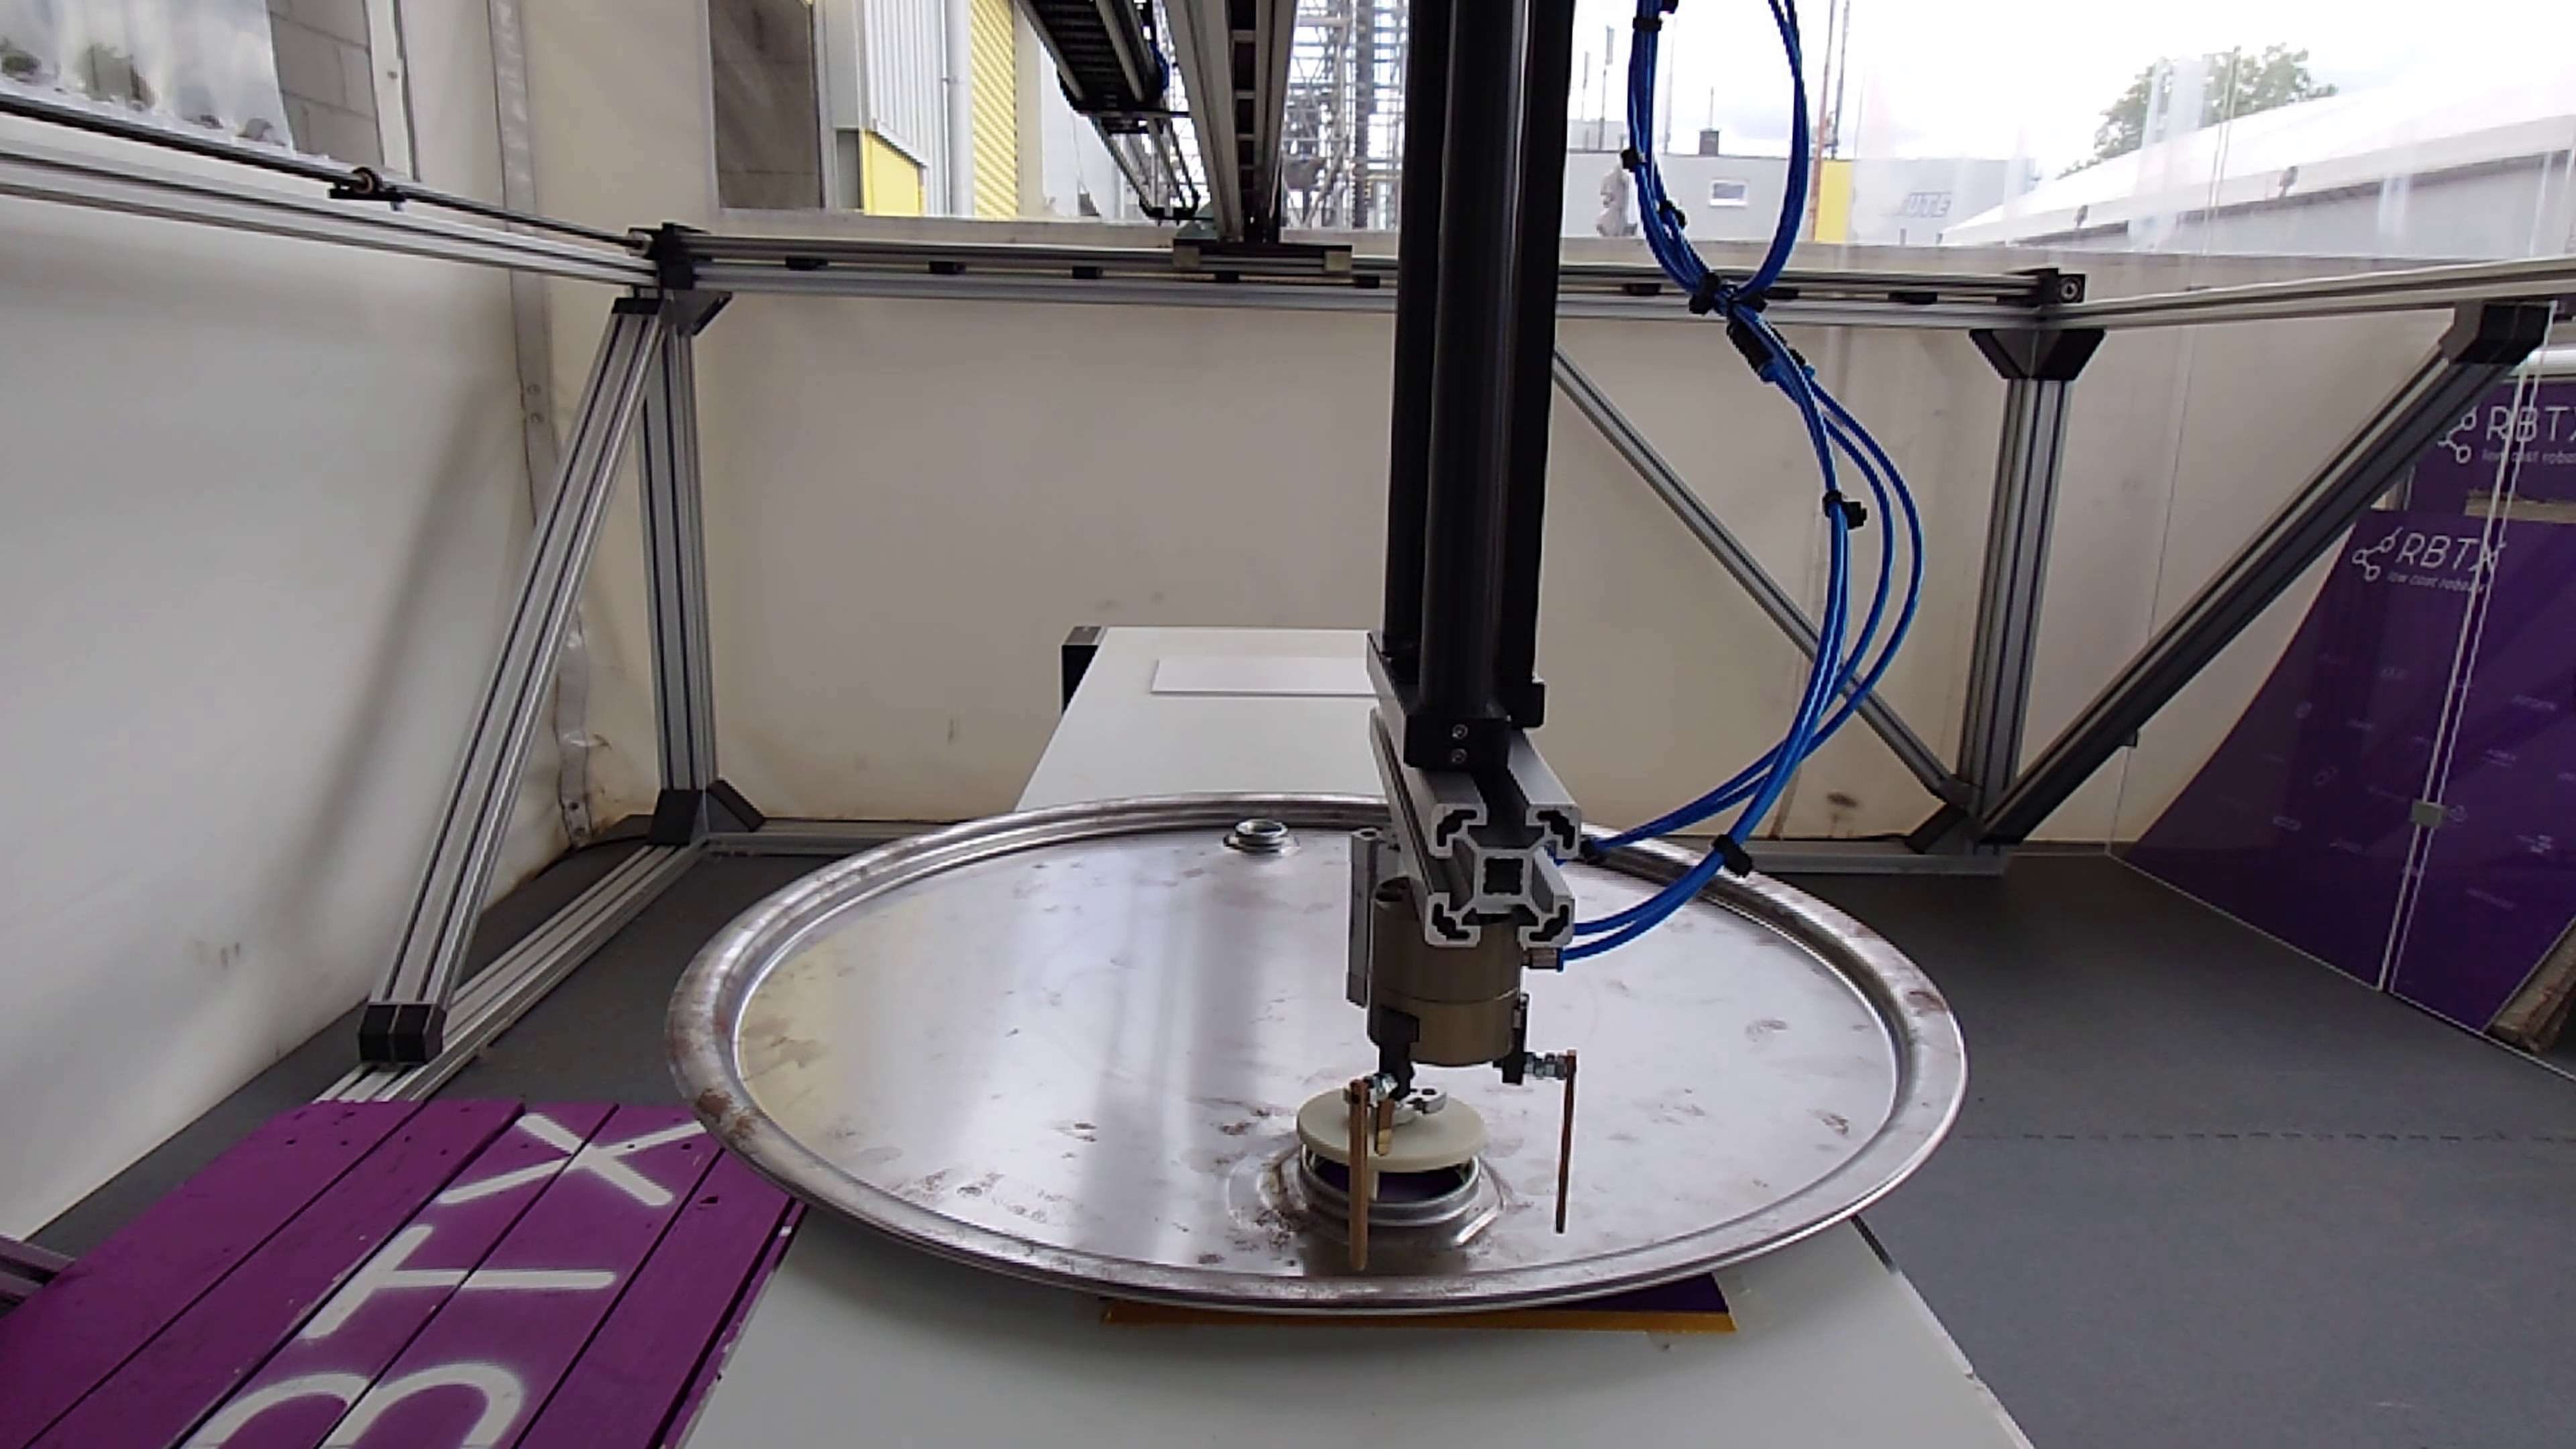
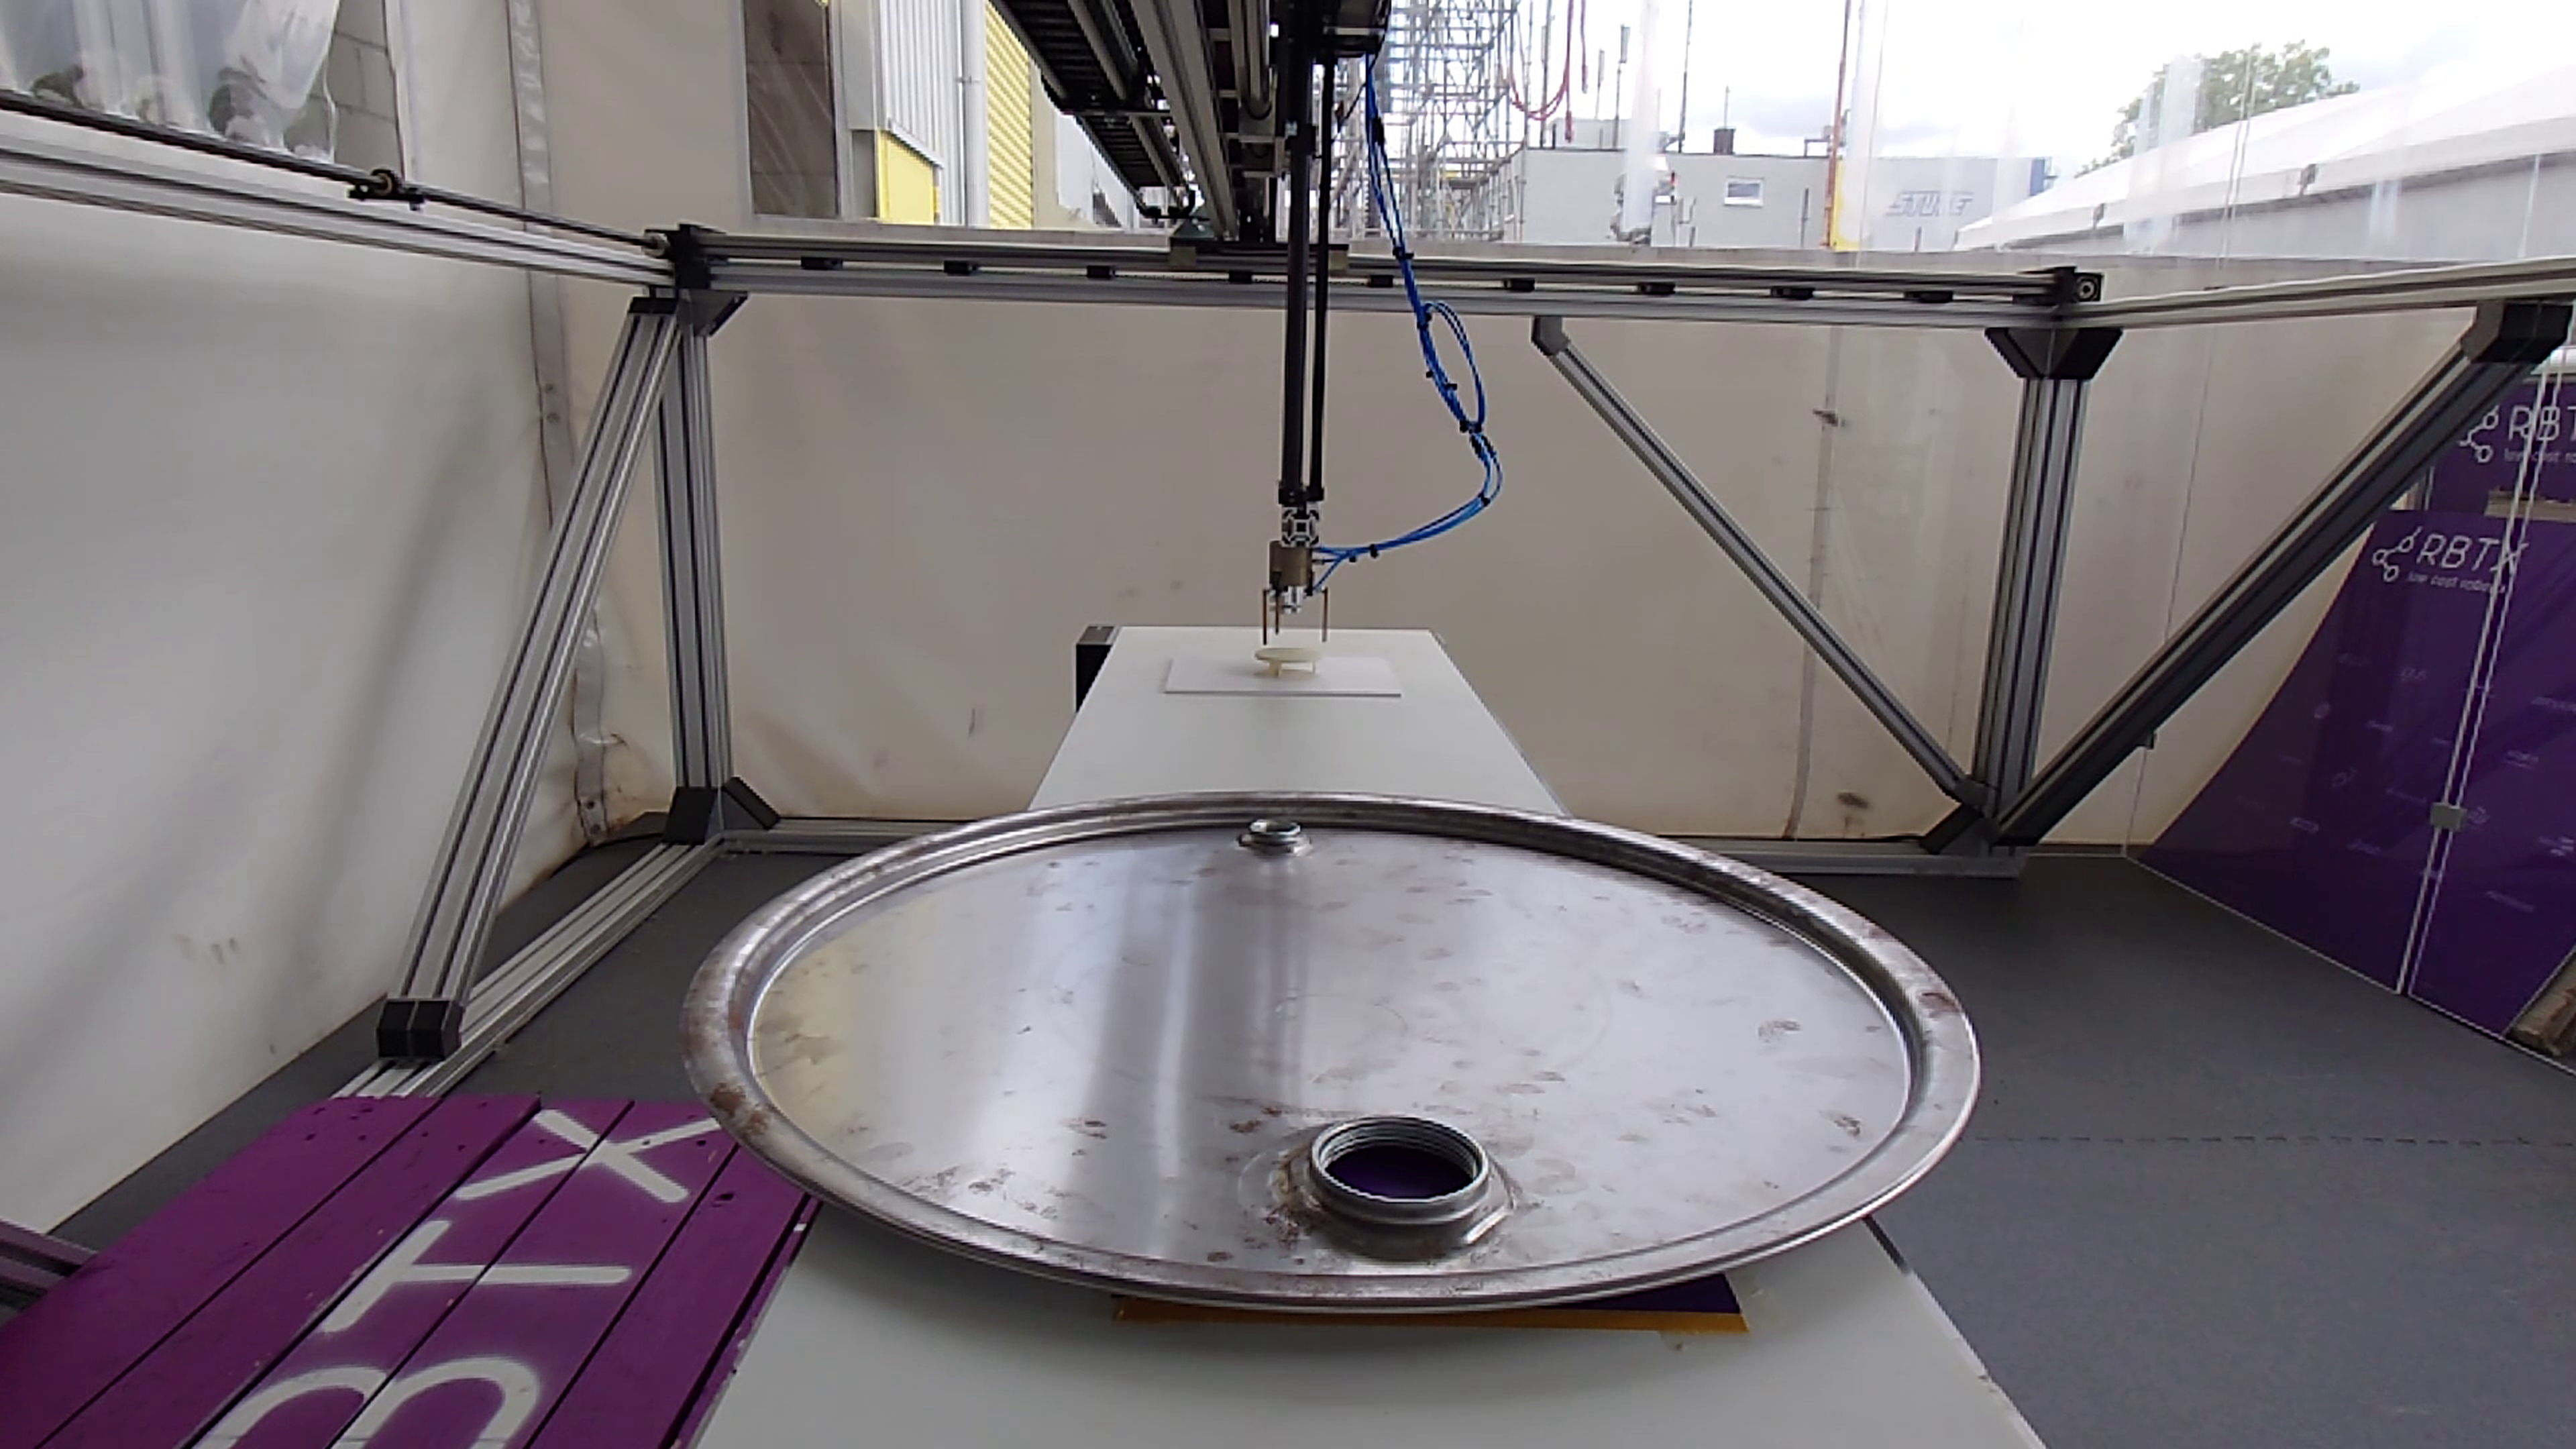
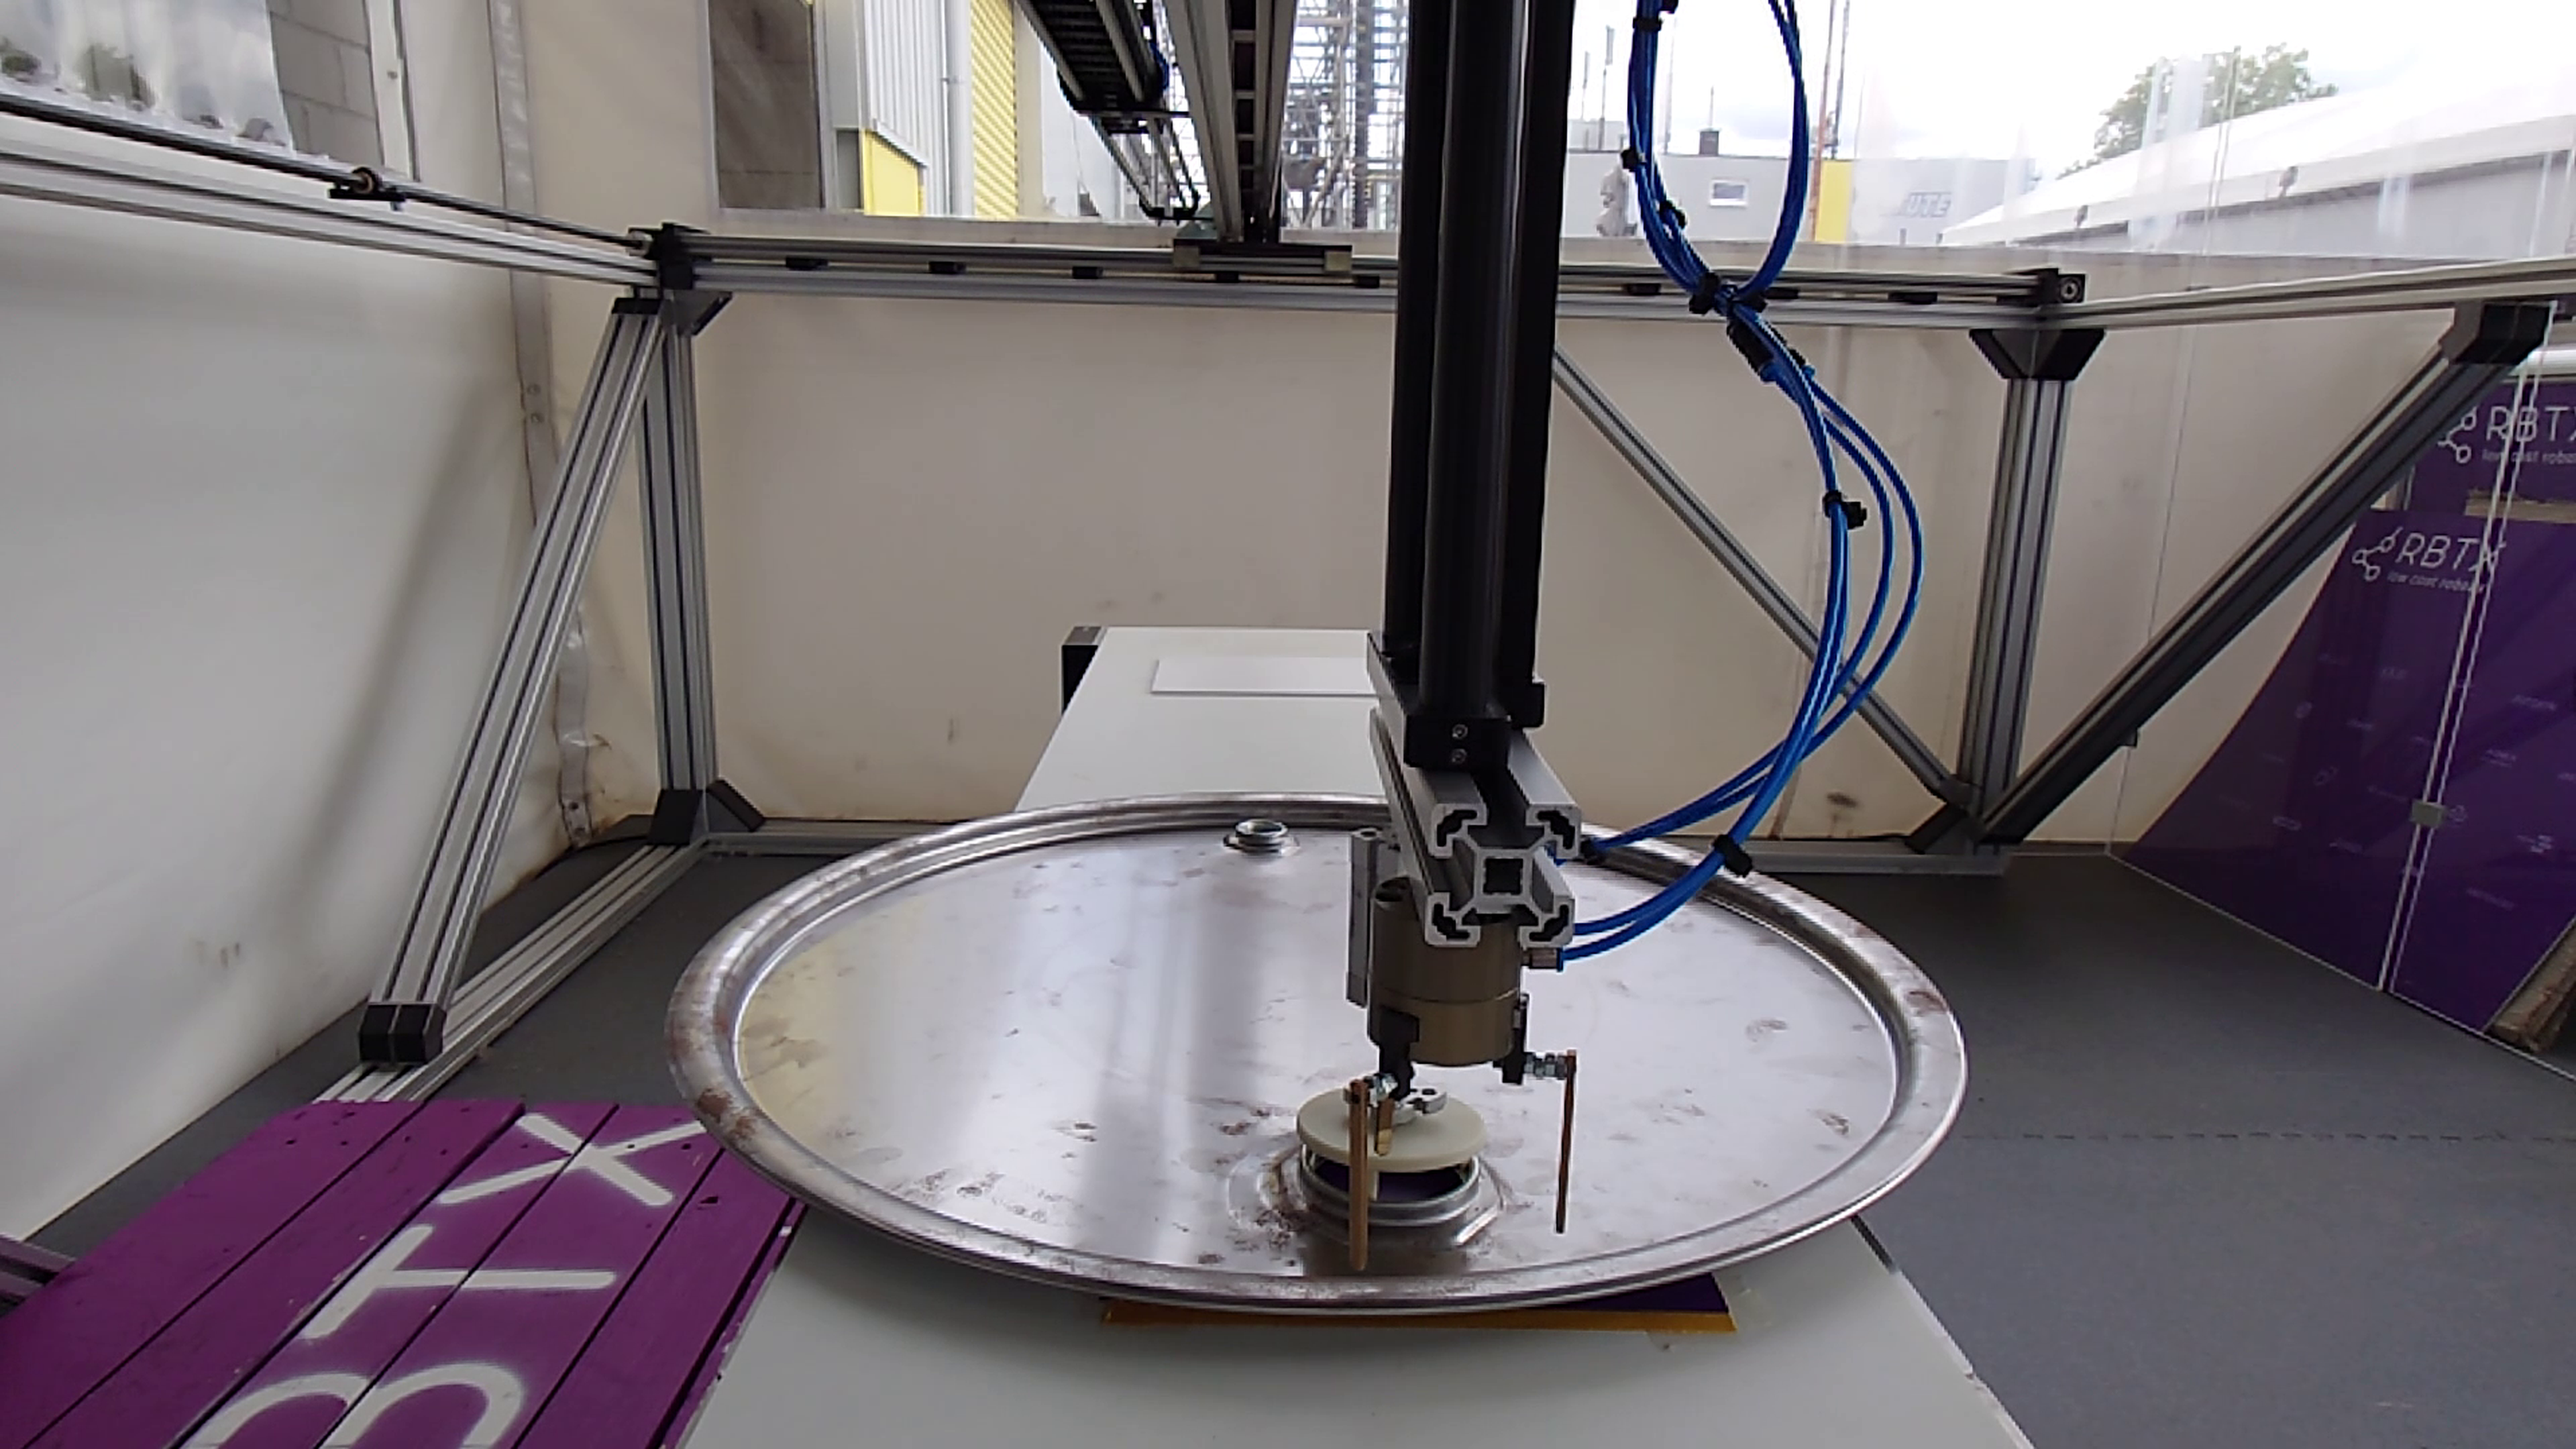
Система автоматизує захоплення та монтаж пластикових кришок: швидко й надійно піднімає їх і точно встановлює на контейнери, вдавлюючи кришку в отвір.
Які переваги рішення?
Швидкість і ефективність: швидке маніпулювання скорочує час циклу та підвищує пропускну здатність.
Низький рівень помилок: точні рухи забезпечують стабільну якість складання.
Інтеграція у виробничу лінію: легко адаптується до наявного обладнання, роблячи робочі процеси плавнішими.
Які переваги робота?
Робот pick-and-place забезпечує надійну роботу, адаптовану саме для монтажу кришок:
Спеціальний захват: розроблений для легких компонентів, як-от пластикові кришки.
Висока швидкість: забезпечує швидкі та повторювані операції, підвищуючи продуктивність.
Компактна конструкція: добре вписується в обмежений простір виробничих приміщень.
Оптимізація складальних ліній за допомогою роботизованої технології pick-and-place
Випробування демонструє потенціал автоматизації pick-and-place для складання легких компонентів, як-от пластикові кришки. Підвищуючи ефективність, зменшуючи кількість помилок і безпроблемно інтегруючись у виробничі процеси, робототехніка допомагає виробникам досягати швидших робочих процесів і вищої конкурентоспроможності в динамічних галузях.
4 Components