Dobot Rover X1 Explorer Industrial | робот-собака

Dobot Rover X1 Explorer
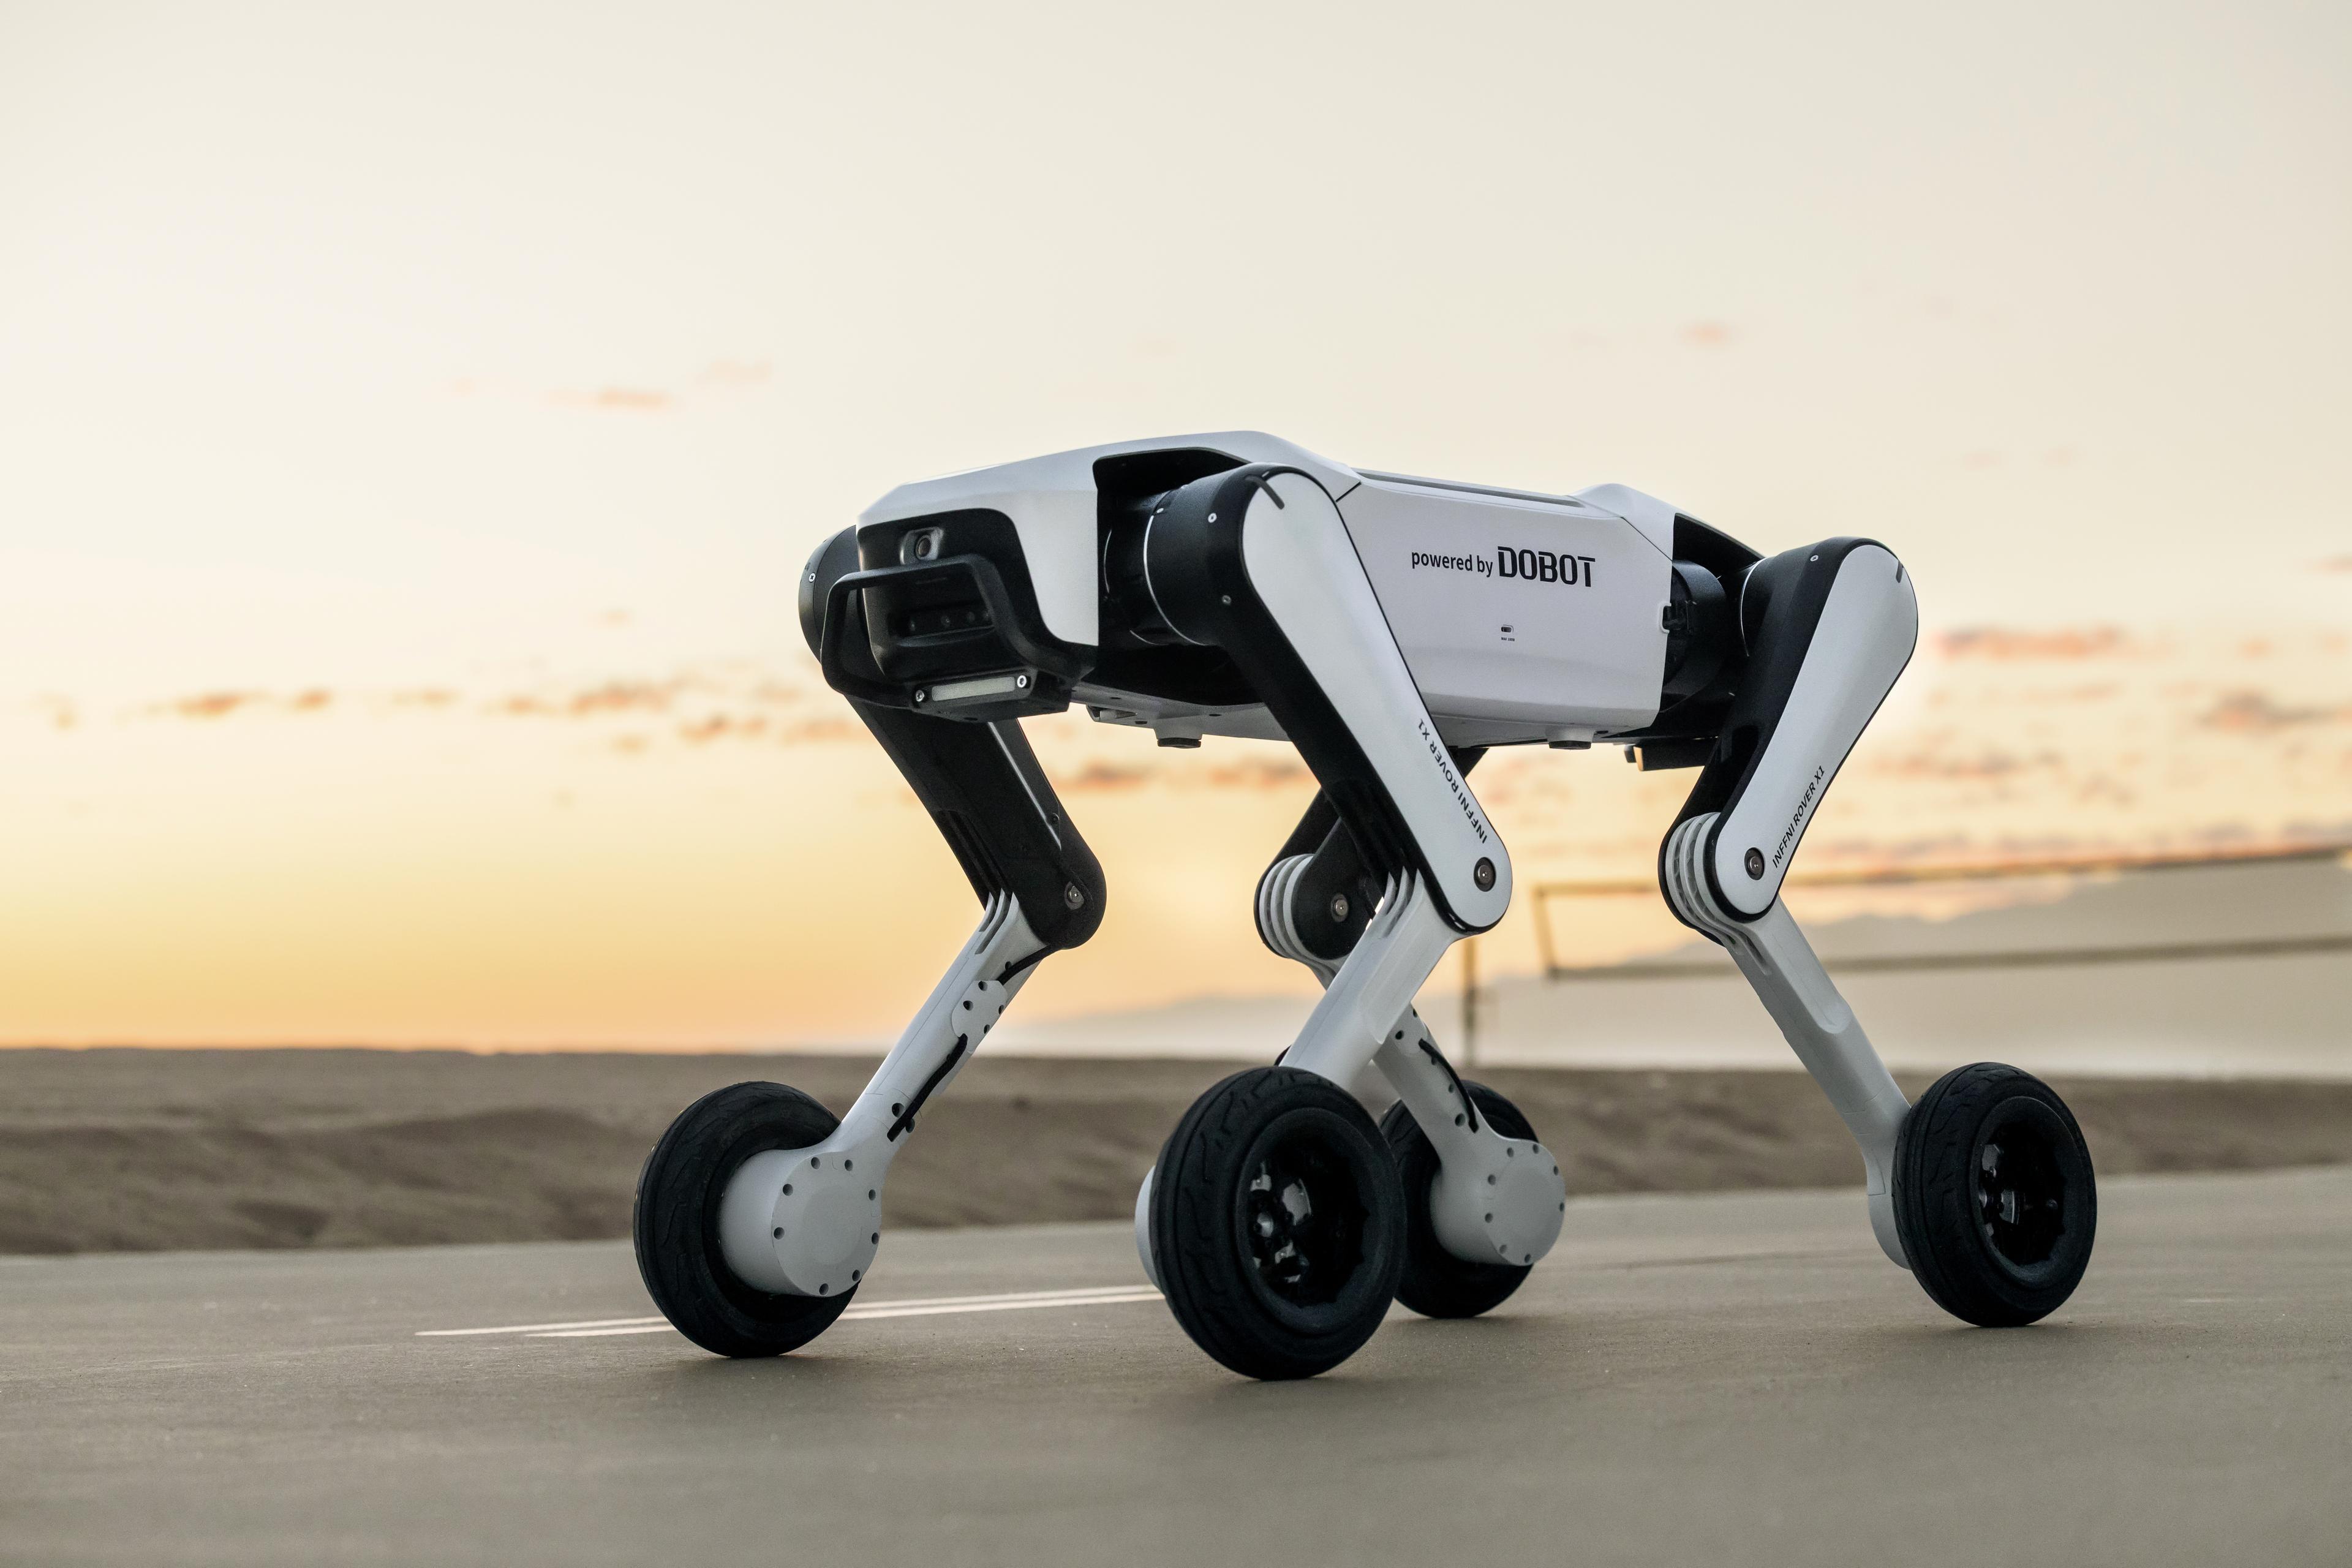
Dobot Rover X1 Explorer є чотириногим роботом для інспекції та розробки з підтримкою ШІ, призначеним для складних умов. Його гібридна колісно-крокуюча система приводу забезпечує швидкість до 3 м/с, здатність долати перешкоди висотою до 16 см і підйоми до 35°.
Передня та задня камери з датчиками глибини RGB-D дають точні дані про середовище для автономного обходу перешкод, візуального відстеження людей і голосової взаємодії. Завдяки часу роботи до 3 годин, корисному навантаженню від 3 до 7 кг, вбудованому SDK і підтримці додаткових модулів, як-от LiDAR чи інфрачервоні камери, Rover X1 ідеально підходить для інспекції, збору даних, досліджень і автономних робототехнічних застосувань.
Основні моменти
Відмінності між Rover X1 Explorer і Rover X1
Rover X1 Explorer є орієнтованим на розробку та застосування варіантом Rover X1. Якщо стандартний X1 позиціонується насамперед як споживчий робот для повсякденного використання, режиму супроводу, транспортування невеликих вантажів, створення контенту та патрулювання дому, то Explorer розширює фокус на дослідження, освіту, інспекцію та вторинну розробку. Він має передню та задню RGB-камери з визначенням глибини, вбудовані функції ШІ, як-от обхід перешкод, візуальне відстеження та голосова взаємодія, а також уніфікований SDK для завдань високого рівня та низькорівневого керування в реальному часі. Він оснащений акумулятором на 8 000 мА·год, що забезпечує до 3 годин роботи, корисним навантаженням від 3 до 7 кг і додатковими опціями, як-от LiDAR чи інфрачервоні камери.
Програмування, системи керування та технічні особливості Dobot Rover X1 Explorer
Rover X1 Explorer розроблено як відкриту робототехнічну платформу для розробників, дослідницьких команд і освітніх установ. Уніфікований SDK дає змогу поєднувати функції високого рівня, як-от навігація, логіка завдань і послідовності рухів, з низькорівневим доступом до керування в реальному часі, швидкості, стану та поведінки руху. Він підтримує SDK для C++ і Python, SDK для камер та середовища симуляції, як-от Isaac Gym. Роботом керують через застосунок по Wi-Fi, Bluetooth-контролер і в майбутньому через 4G-дистанційне керування за допомогою OTA-оновлення. Технічно він має передню та задню камери 1080p, датчики глибини, планування маршруту з підтримкою ШІ, обхід перешкод, режим супроводу, голосову взаємодію, швидкість до 3 м/с і здатність долати підйоми від 30 до 35°.
Можливі сфери застосування та цільові групи Dobot Rover X1 Explorer
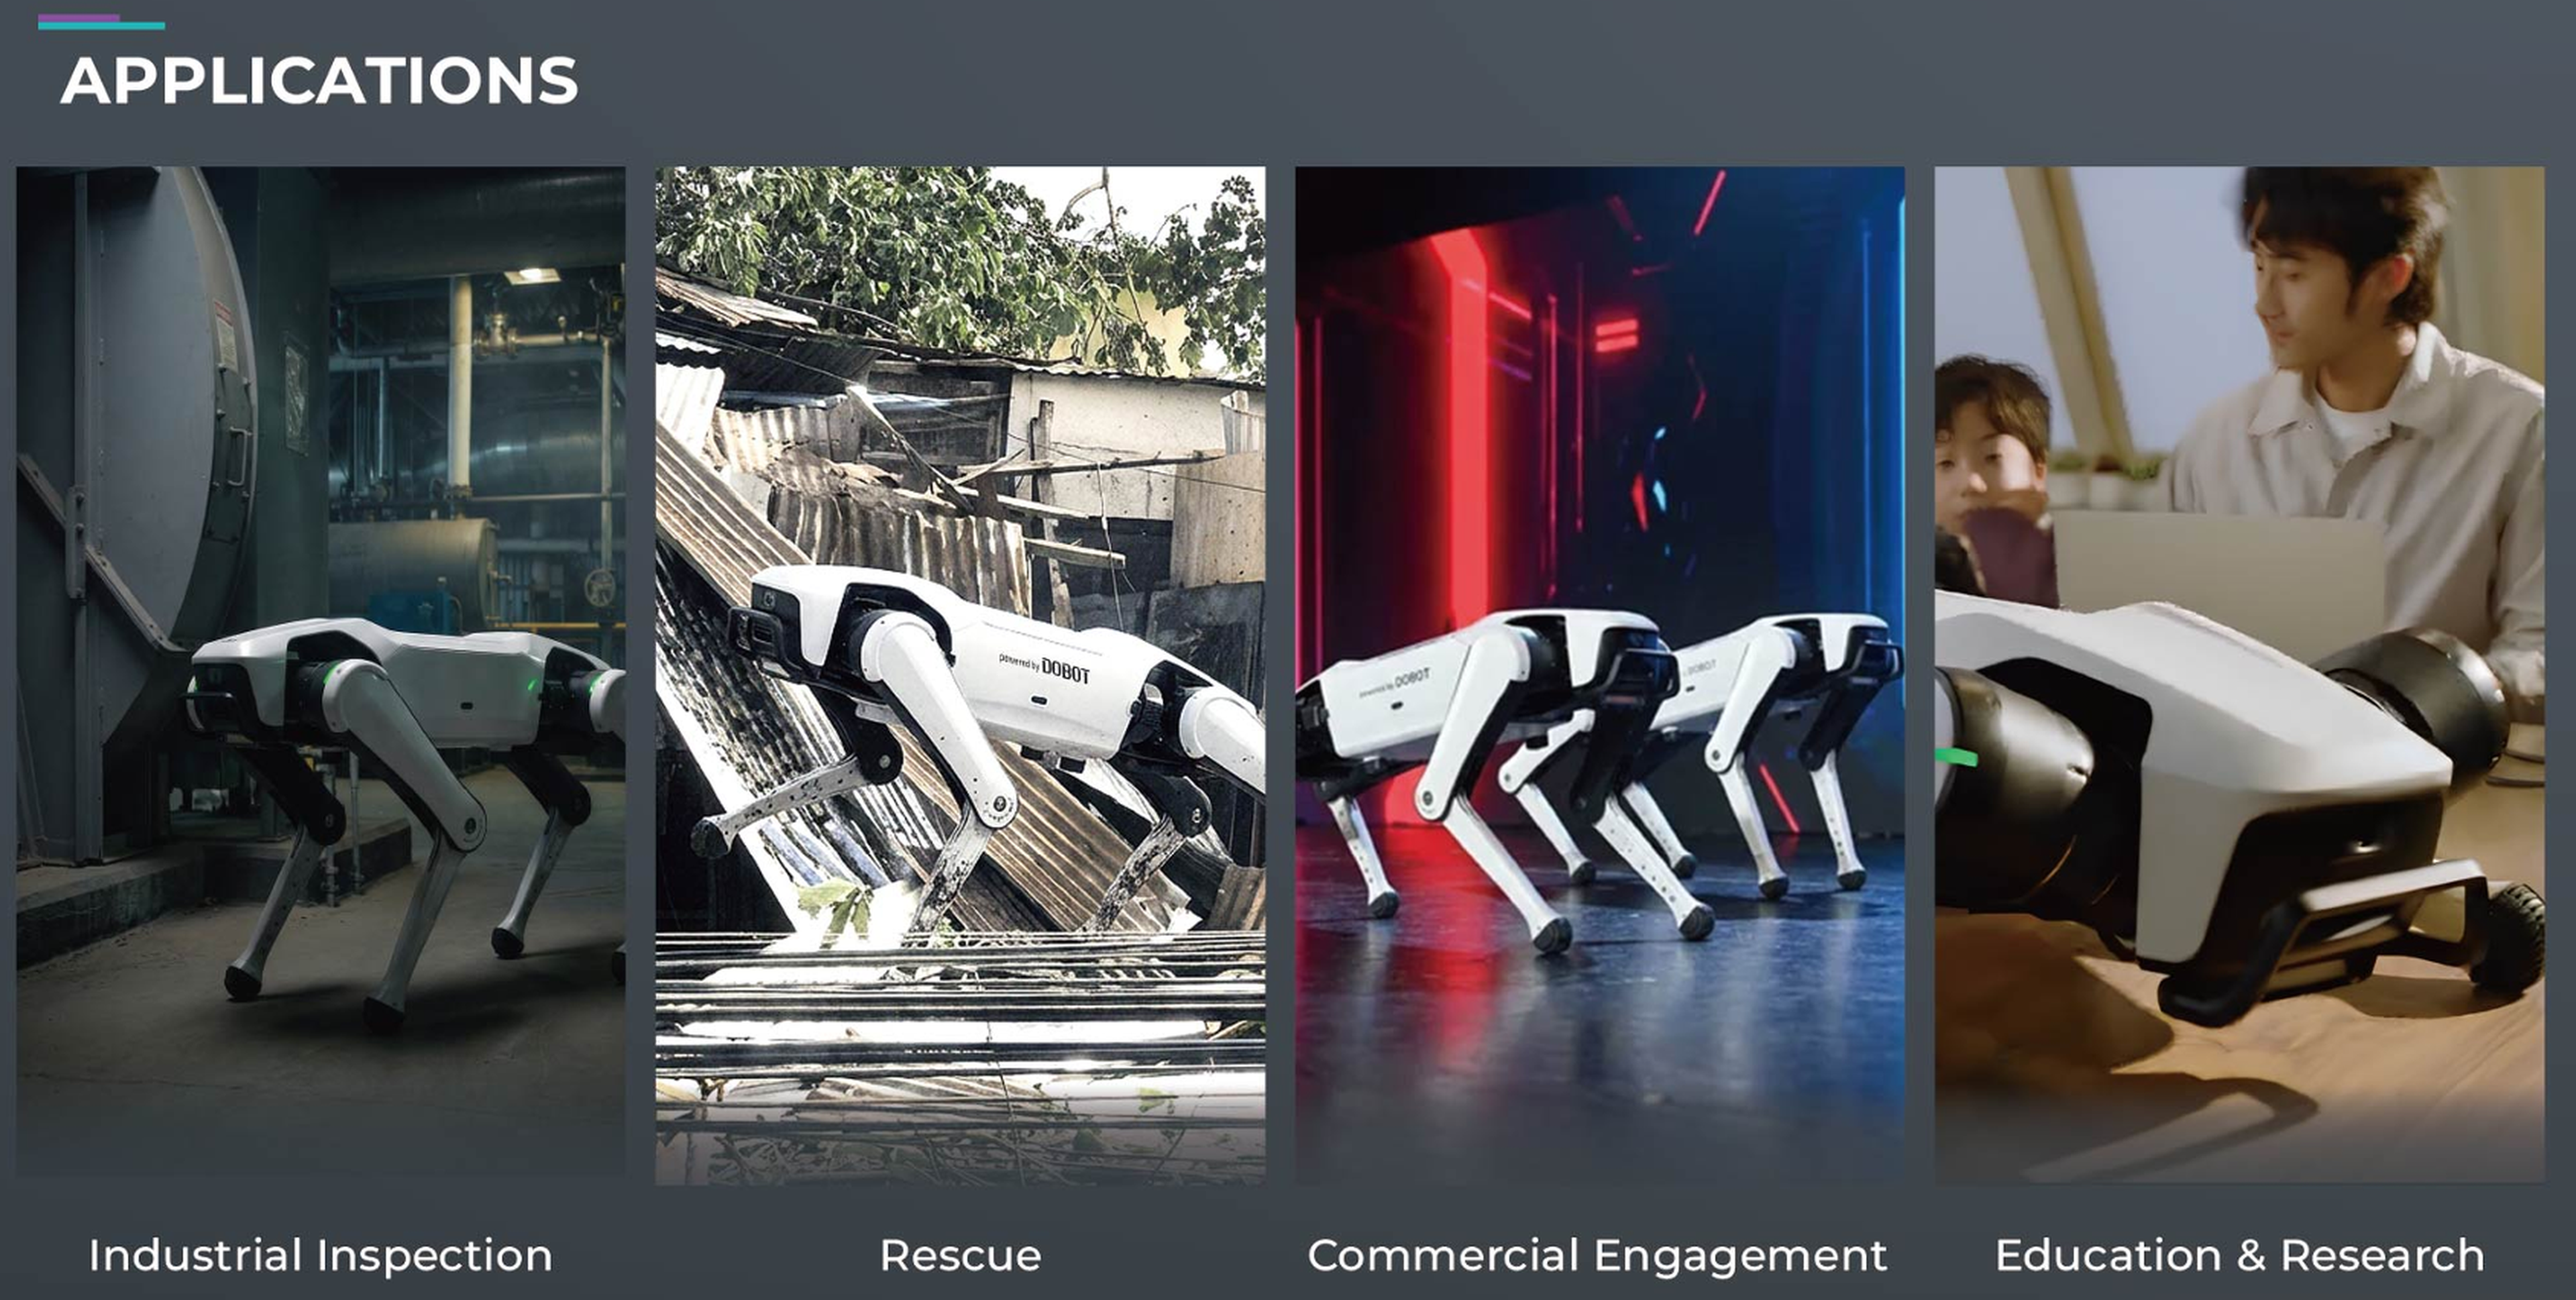
Rover X1 Explorer ідеально підходить усім, хто хоче не лише продемонструвати мобільну робототехніку, а й застосувати її на практиці, протестувати чи розвинути далі. У промисловості він може виконувати інспекційні обходи, збір даних і моніторинг середовища в важкодоступних або особливо небезпечних зонах. В освіті та науці він слугує практичною платформою для ШІ, SLAM, керування рухом, сенсорного злиття та автономної навігації. Він також актуальний для рятувальних сценаріїв, патрулювання кампусів, екскурсій, прототипування, робототехнічних лабораторій і створення контенту. Rover X1 Explorer призначений для університетів, дослідницьких інститутів, системних інтеграторів, команд розробників, промислових користувачів і компаній, які шукають компактну розширювану чотириногу платформу.
Недорогі рішення на основі RBTX
Замовте безкоштовний відеодзвінок з нашими фахівцями


